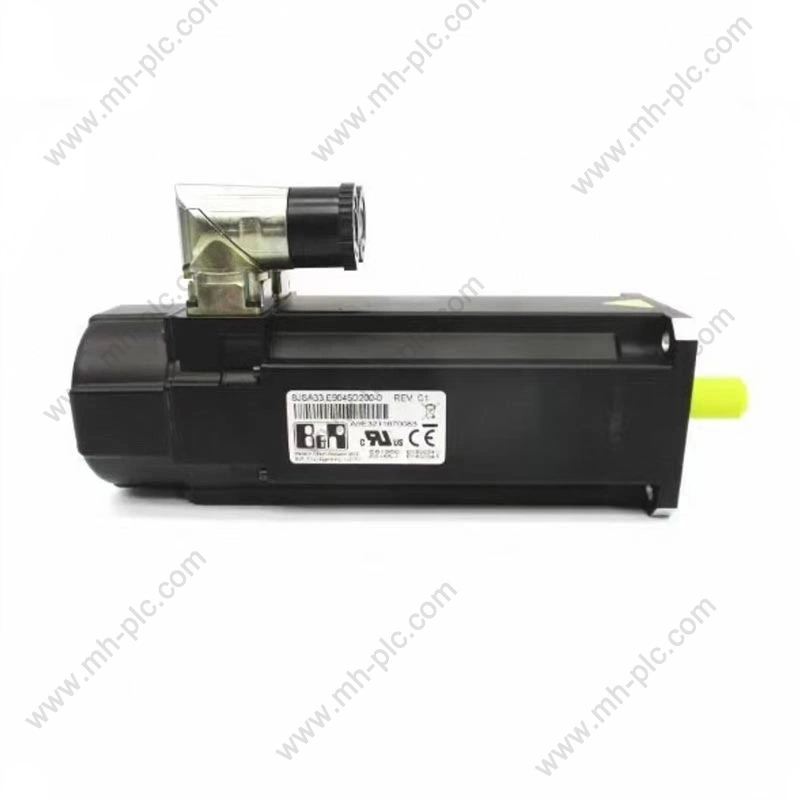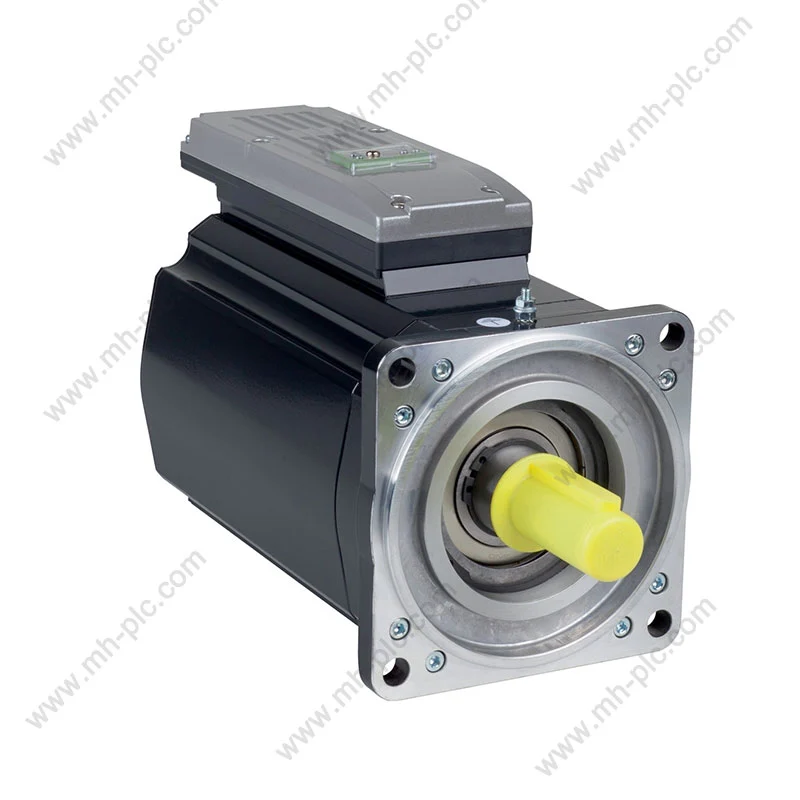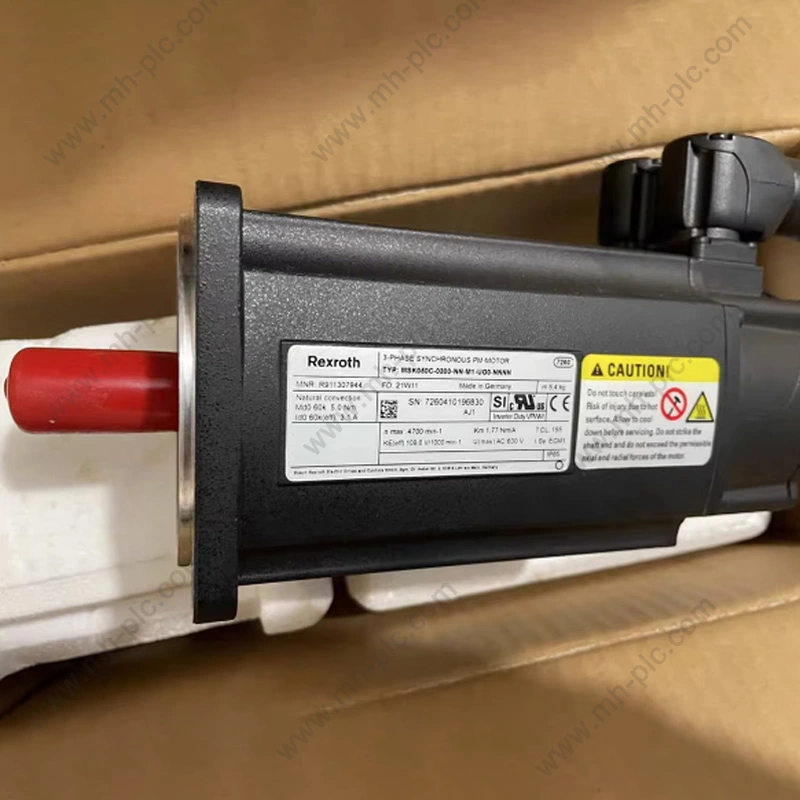
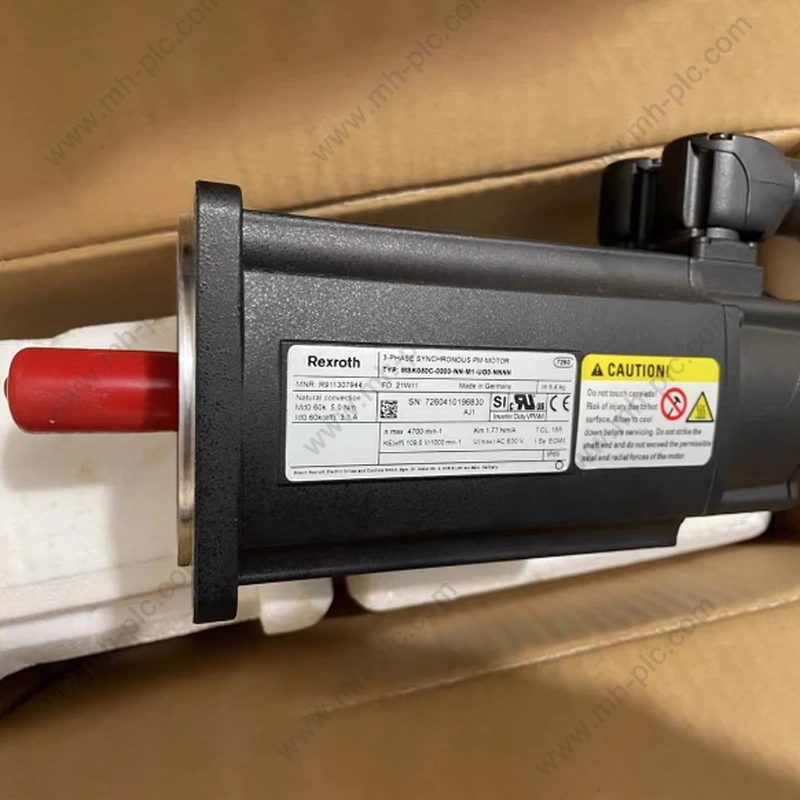
Rexroth ServoProdukter övervägs vanligtvis för industriella maskiner som kräver kontrollerad hastighet, repeterbar positionering, känslig vridmomentprestanda och koordinerad rörelse. För internationella köpare handlar det dock inte bara om att välja rätt produkt att välja en servomotor med lämplig effekt. Den kompletta applikationen kan också bero på kontinuerligt och toppvridmoment, driftshastighet, återkopplingstyp, hållbroms, mekaniska dimensioner, kontrollerkompatibilitet, kommunikationsgränssnitt och förhållandet mellan motorn och dess motsvarande drivsystem. Produktgenerationer kan också skilja sig åt i mekaniska och elektriska detaljer, vilket gör det exakta modellnumret särskilt viktigt för ersättnings- och underhållsprojekt.
Innehållsförteckning
Klicka på valfritt ämne för att hoppa direkt till avsnittet.
- 1. Varför är servovalet nära knutet till maskinen?
- 2. Hur skapar en servoaxel kontrollerad rörelse?
- 3. Vilka komponenter behöver matchas ihop?
- 4. Hur formar vridmoment, hastighet och tröghet produktvalet?
- 5. Varför spelar feedbacktyp betydelse i servoapplikationer?
- 6. Vilken roll spelar servodrivenheter i rörelseprestanda?
- 7. Hur påverkar bromsar, kopplingar och mekaniska gränssnitt valet?
- 8. Hur ska olika servoproduktgenerationer utvärderas?
- 9. Vilka industriella applikationer behöver rörelser med hög respons?
- 10. Vad bör köpare kontrollera innan de beställer en ersättning?
- 11. Hur kan en leverantör hjälpa till med modellbaserad inköp?
- 12. Vilka vanliga upphandlingsmisstag bör undvikas?
- 13. Vilken information bör en professionell specifikation innehålla?
- 14. Vanliga frågor
Varför är servovalet nära knutet till maskinen?
En servomotor fungerar inte isolerat. Dess lämplighet bestäms av vad maskinen ber den att göra, hur snabbt den måste reagera, hur ofta den accelererar och bromsar och hur exakt den måste följa en beordrad bana.
Överväg en förpackningsmaskin. En axel kan flytta en produkt i läge, en annan kan styra en tätningsmekanism och en tredje kan synkronisera materialrörelse med skärprocessen. Varje axel kan ha olika belastning, hastighetsområde, tröghet och accelerationsprofil.
En verktygsmaskin skapar en annan uppsättning krav. Dess matningsaxel kan behöva mycket repeterbar positionering och kontrollerad rörelse under en lång driftsperiod. En robot kan prioritera snabba förändringar i riktning och koordinerad fleraxlig rörelse. Ett materialhanteringssystem kan kräva snabb acceleration, kontrollerat stopp och tillförlitlig drift under varierande nyttolaster.
Dessa exempel visar varför en servoprodukt bör väljas från maskinens rörelsekrav snarare än från enbart ett katalogeffektområde.
Definierar hastighet, acceleration, retardation, färdsträcka, cykeltid och frekvensen av upprepade rörelser.
Bestämmer kontinuerligt vridmoment, toppvridmoment, tröghet, friktion, gravitationsbelastningar och externa processkrafter.
Definierar önskad position, hastighet, vridmoment, repeterbarhet och inställningsprestanda.
Kräver matchning av motor, frekvensomriktare, återkoppling, styrenhet, kommunikation, kontakter och mekaniska gränssnitt.
Varför genomsnittlig belastning inte räcker
Många maskiner har stora skillnader mellan medel- och toppdriftsförhållanden. En positioneringsaxel kan tillbringa det mesta av sin tid med att hålla eller röra sig långsamt men kräver fortfarande avsevärt vridmoment för snabb acceleration.
På samma sätt kan en vertikal axel ha en kontinuerlig tyngdkraftsbelastning även när dess genomsnittliga färdhastighet är låg.
Varför cykeltiden ändrar valet
Frekvent acceleration och retardation ställer större krav på motor och drivning än en maskin som arbetar kontinuerligt med en stabil hastighet.
Motorns termiska beteende beror också på hela cykeln. Upprepade toppvridmoment kan ge ett annat termiskt tillstånd än en kort accelerationshändelse följt av långa tomgångsperioder.
Varför mekanik påverkar elektronisk prestanda
En servostyrenhet kan vara mycket lyhörd, men maskinens precision påverkas också av spel, kopplingsflexibilitet, remsträckning, skruvnoggrannhet, strukturell styvhet, lagertillstånd och inriktning.
Av denna anledning bör ett bra servoval åtföljas av mekanisk utvärdering.
Hur skapar en servoaxel kontrollerad rörelse?
En typisk servoaxel kombinerar effektomvandling, realtidskontroll, motoråterkoppling och kommandon på maskinnivå.
Rörelseregulatorn definierar målrörelsen. Frekvensomriktaren omvandlar kommandot till motorström och spänning. Motorn skapar vridmoment. Återkopplingsenheten rapporterar faktisk rörelse. Styrslingan jämför sedan faktisk prestanda med kommandot och gör korrigeringar.
Positionskommando
Maskinstyrenheten kan specificera en målposition eller bana. I en enkel indexeringsapplikation kan målet vara en fast position. I ett koordinerat system kan kommandot ändras kontinuerligt enligt en rörelseprofil.
Hastighetskontroll
Systemet kan använda återkopplingssignalen för att bestämma den faktiska hastigheten. Om motorn saktar ner under en oväntad belastning kan frekvensomriktaren öka den erforderliga vridmomentalstrande strömmen för att kompensera.
Aktuell kontroll
Strömslingan arbetar med en mycket högre hastighet än den yttre positionsslingan. Dess syfte är att reglera motorströmmen så att vridmomentet kan styras snabbt.
Positionskorrigering
När det faktiska läget skiljer sig från det beordrade läget bestämmer styrsystemet vilken korrigering som krävs. Korrekt inställning är nödvändig eftersom ett alltför aggressivt system kan skapa svängningar, medan ett underreagerande system kan öka följdfelet.
| Kontrolllager | Primärt syfte | Typisk oro |
|---|---|---|
| Positionsslinga | Spårar den beordrade positionen | Noggrannhet, efter fel, avräkning |
| Hastighetsslinga | Reglerar motorhastigheten | Hastighetsstabilitet och störningsrespons |
| Aktuell slinga | Styr motorström och vridmoment | Dynamisk respons och strömgränser |
| Effektsteg | Levererar elektrisk kraft till motorn | Spänning, ström, omkoppling, termiskt beteende |
Varför sluten kretsstyrning är viktig
Utan återkoppling kan regulatorn inte direkt avgöra om motorn verkligen nått den beordrade positionen eller hastigheten. Closed-loop-styrning gör att systemet kan upptäcka avvikelser och reagera.
Detta är särskilt användbart när maskinbelastningen ändras under drift.
Varför tuning måste spegla maskinen
En styv direktkopplad mekanism kan tolerera olika kontrollinställningar från en flexibel remdriven axel. En stor tröghetslast beter sig också annorlunda än en lätt rörlig vagn.
Servotrimning bör därför utföras efter att den mekaniska konfigurationen har upprättats.
Rörelsekoordination
I en fleraxlig maskin hanterar varje lokal servoslinga sin egen motor medan rörelsestyrenheten koordinerar den övergripande banan.
Kvaliteten på synkroniseringen beror på styrenhetens prestanda, kommunikationstid, drivrespons och mekanisk konsistens mellan axlarna.
Vilka komponenter behöver matchas ihop?
En komplett servoaxel innehåller normalt flera komponenter som måste fungera som en koordinerad uppsättning.
Motor
Motorn ger mekaniskt vridmoment. Viktiga parametrar inkluderar nominellt vridmoment, toppvridmoment, nominell hastighet, maximal hastighet, återkopplingstyp, monteringsmått, axeldimensioner och valfri hållbroms.
Köra
Frekvensomriktaren styr motorströmmen och tar emot återkopplingsinformation. Dess strömområde, spänningsklass, styrfunktioner, kodargränssnitt, kommunikationsalternativ och mekaniska installationsmått måste motsvara motorn och styrenheten.
Återkopplingsenhet
Kodaren eller resolvern talar om för frekvensomriktaren vad motorn faktiskt gör. Frekvensomriktaren måste förstå återkopplingstekniken och det elektriska gränssnittet.
Rörelsekontroll
Rörelseregulatorn genererar banor och koordinerar axlar. Beroende på maskin kan detta vara en PLC med rörelsefunktioner, CNC-styrning, robotstyrning eller annan automationsplattform.
Mekanisk transmission
Växellådor, kopplingar, kulskruvar, remmar, kuggstänger, remskivor och andra mekanismer bestämmer hur motorrörelse översätts till maskinrörelse.
| Systemdel | Huvudfunktion | Viktig kompatibilitetspunkt |
|---|---|---|
| Servomotor | Ger mekaniskt vridmoment | Vridmoment, hastighet, återkoppling, montering |
| Servodrift | Styr elektrisk effekt | Motorvärden, återkoppling, spänning, ström |
| Kodare eller resolver | Ger rörelsefeedback | Gränssnitt, upplösning, kommunikation |
| Rörelsekontroll | Genererar rörelsekommandon | Nätverks- och kontrollkompatibilitet |
| Mekanisk transmission | Överför rörelse till maskinen | Förhållande, glapp, styvhet, dimensioner |
Motor-drive-parning
Servomotorer och drivenheter är ofta konstruerade som kompatibla kombinationer. Detta kan förenkla idrifttagningen eftersom frekvensomriktaren kan innehålla etablerade motordata och kompatibla återkopplingsinställningar.
För ersättningsprojekt kan det vara särskilt användbart att behålla det ursprungliga motordrivningsförhållandet när maskinstyrningen och det mekaniska systemet förblir oförändrade.
Kommunikation mellan styrenhet och drivenhet
Styrenheten och frekvensomriktaren behöver utbyta rörelsekommandon och statusinformation. Den nödvändiga kommunikationsarkitekturen bör identifieras innan utrustning väljs.
Varför tillbehör spelar roll
Strömkablar, återkopplingskablar, kontakter, bromskomponenter och monteringstillbehör kan alla påverka en framgångsrik installation.
Dessa delar bör kontrolleras som en del av den fullständiga konfigurationen i stället för att behandlas som orelaterade extrafunktioner.
Hur formar vridmoment, hastighet och tröghet produktvalet?
Vridmoment och hastighet utgör grunden för motorval. Tröghet, accelerationstid och arbetscykel avgör sedan om den valda motorn kan utföra den nödvändiga rörelsen.
Kontinuerligt vridmoment
Kontinuerligt vridmoment representerar det vridmoment som kan tillföras under långvarig drift under definierade termiska förhållanden.
Den ska jämföras med den faktiska kontinuerliga delen av maskinens arbetscykel.
Högsta vridmoment
Maximalt vridmoment stödjer kortvariga händelser som acceleration, snabb backning eller processstörningar.
Toppens varaktighet och hur ofta den inträffar har betydelse.
Hastighetsområde
Motorn måste arbeta inom maskinens erforderliga hastighetsområde. En hög maxhastighet är användbar endast när maskinmekaniken och styrsystemet kan använda det säkert.
Belastningströghet
Tröghet mäter motståndet mot förändringar i rotationshastigheten. Mer tröghet kräver mer vridmoment vid acceleration eller inbromsning.
Om en växellåda används ändras lasttrögheten som reflekteras till motorn med utväxlingsförhållandet.
Tyngdkraftsbelastningar
Vertikala axlar är ett specialfall. Tyngdkraften skapar ett ihållande vridmomentbehov och kan även kräva en hållbroms.
| Parameter | Fråga att ställa | Varför det spelar roll |
|---|---|---|
| Kontinuerligt vridmoment | Vilket vridmoment krävs under ihållande rörelse? | Bestämmer termisk lämplighet |
| Högsta vridmoment | Vilket är det högsta kortvariga vridmomentet? | Bestämmer accelerations- och störningsförmåga |
| Hastighet | Vilka är de lägsta och högsta driftshastigheterna? | Definierar motorns driftområde |
| Tröghet | Hur mycket roterande massa måste accelereras? | Påverkar vridmoment och trimning |
| Cykeltid | Hur ofta upprepar axeln sin rörelse? | Påverkar termiska och dynamiska krav |
Varför RMS vridmoment kan ha betydelse
För cykliska maskiner upplever inte motorn samma vridmoment kontinuerligt. Den kan accelerera med högt vridmoment, färdas med måttligt vridmoment, bromsa in och sedan förbli tomgång.
RMS vridmoment ger en användbar representation av det termiska behovet över cykeln.
Accelerationsmoment
Ett förenklat mekaniskt förhållande är:
Accelerationsmoment = Tröghet × Vinkelacceleration
Detta förhållande illustrerar varför en maskin med hög tröghet och aggressiv acceleration kan behöva ett betydande toppmotorvridmoment även om dess stationära belastning är relativt blygsam.
Överföringsförhållande
Växellådor kan öka utgående vridmoment samtidigt som de minskar den reflekterade trögheten på motorsidan. Det faktiska valet bör därför beakta både motorn och den mekaniska transmissionen.
Extern processkraft
Kapning, pressning, spänning, fastspänning, lindning och andra operationer kan skapa yttre krafter som ökar motorns vridmomentkrav.
- Definiera rörelsen:Fastställ färd, hastighet, acceleration, retardation och cykeltid.
- Bestäm belastningen:Identifiera massa, tröghet, friktion, gravitation och yttre processkrafter.
- Granska överföringen:Registrera växellådans förhållande, skruvstigning, remförhållande eller andra mekaniska förhållanden.
- Beräkna vridmoment:Bestäm krav på kontinuerlig, acceleration och topp.
- Kontrollera hastighet:Kontrollera att det erforderliga driftområdet faller inom motorns specificerade område.
- Granska termisk plikt:Utvärdera hela den repetitiva cykeln snarare än en driftspunkt.
Varför spelar feedbacktyp betydelse i servoapplikationer?
Feedback ger den information som behövs för att stänga rörelsekontrollslingan. Olika återkopplingstekniker erbjuder olika kombinationer av upplösning, positionsinformation, robusthet och elektriskt gränssnitt.
Inkrementella kodare
Inkrementella kodare genererar pulssignaler när motoraxeln roterar. Styrsystemet använder dessa pulser för att bestämma rörelse och riktning.
De är lämpliga för många applikationer där ett referensförfarande är acceptabelt efter uppstart.
Absoluta kodare
Absolutkodare tillhandahåller definierad positionsinformation. Beroende på designen kan detta tillåta systemet att identifiera axelpositionen mer direkt efter kraftåterställning.
Detta kan vara användbart i maskiner där positionsinformation är viktig direkt efter uppstart.
Resolver feedback
Upplösare använder elektromagnetiska principer för att bestämma vinkelposition och kan vara lämpliga för krävande miljöer där robusthet är viktigt.
Upplösning
Återkopplingsupplösning indikerar hur fint axelrörelsen kan mätas. Högre upplösning kan stödja bättre kontroll, men det eliminerar inte automatiskt mekaniska felaktigheter.
| Typ av feedback | Grundläggande kännetecken | Urvalsövervägande |
|---|---|---|
| Inkrementell kodare | Pulsbaserad relativ rörelseinformation | Referensposition och gränssnitt |
| Absolut kodare | Definierad axelpositionsinformation | Upplösning och kommunikation |
| Upplösare | Elektromagnetisk positionsåterkoppling | Miljömässig robusthet och gränssnitt |
Feedback och positioneringsnoggrannhet
Positioneringsnoggrannheten beror på mer än kodarupplösningen. Mekaniskt glapp, kopplingsflexibilitet, kulskruvsnoggrannhet, ramstyvhet, termisk expansion och styrinställning kan alla bidra till det slutliga maskinfelet.
Återkopplingskabeldragning
Återkopplingskablar fungerar nära strömkablar och switchande elektronik i många maskiner. Avskärmning, jordning, kontaktintegritet och lämplig routing kan hjälpa till att bevara signalkvaliteten.
Varför feedback-kompatibilitet är avgörande vid utbyte
En befintlig drivenhet kan konfigureras för en specifik återkopplingsteknik. En ersättningsmotor med ett annat kodargränssnitt kan därför kräva en annan drivenhet eller återkopplingsalternativ.
Vilken roll spelar servodrivenheter i rörelseprestanda?
Servodrivningen är kraft- och styrgränssnittet mellan maskinstyrenheten och motorn. Den bestämmer hur snabbt och exakt motorn kan reagera på ändrade kommandon.
Effektomvandling
Frekvensomriktaren omvandlar inkommande elektrisk kraft till kontrollerad motorström. Halvledaromkoppling skapar den erforderliga trefasutgången enligt styralgoritmen.
Nuvarande reglering
Aktuell reglering är central för momentkontroll. Snabbt strömsvar gör att frekvensomriktaren reagerar snabbt när maskinbelastningen ändras.
Feedback bearbetning
Enheten tolkar kodar- eller resolverdata och kombinerar denna information med den beordrade rörelsen för att beräkna korrigeringar.
Skydd
Drivsystem övervakar vanligtvis ström, spänning, temperatur och andra interna driftsförhållanden. Skyddsreaktioner kan innefatta larm, strömbegränsning, kontrollerat stopp eller avstängning beroende på felet.
Kommunikation
Frekvensomriktaren kan kommunicera med PLC, CNC, motion controller, HMI eller övervakningssystem via ett specificerat industriellt nätverk.
| Drivfunktion | Ändamål | Applikationspåverkan |
|---|---|---|
| Aktuell kontroll | Reglerar motorströmmen | Vridmomentsvar |
| Hastighetskontroll | Håller beordrad hastighet | Hastighetsstabilitet |
| Positionskontroll | Spår befalld position | Positionsnoggrannhet och sättning |
| Feedback bearbetning | Läser verklig rörelse | Sluten slinga korrigering |
| Skydd | Övervakar driftförhållandena | Felhantering och utrustningsskydd |
| Kommunikation | Utbyter kontroll- och diagnosdata | PLC och maskinintegration |
Varför diskstorlekar skiljer sig åt beroende på applikation
En drivenhet som används för en kontinuerligt roterande axel kanske inte har samma krav som en som används för snabb indexering.
Frekvent acceleration och högt toppvridmoment kan kräva större strömkapacitet med kort varaktighet.
Driv- och motordata
Frekvensomriktaren kan kräva motorspecifika parametrar för att uppnå den avsedda styrprestanda.
Felaktiga motordata kan resultera i dålig vridmomentkontroll, onödig ström eller felaktigt skyddsbeteende.
Kör termiska förhållanden
Skåpstemperatur, monteringsavstånd, kopplingsfrekvens, utström och ventilation påverkar alla frekvensomriktarens temperatur.
Installationsdesign bör därför följa frekvensomriktarens specificerade miljö- och termiska krav.
Hur påverkar bromsar, kopplingar och mekaniska gränssnitt valet?
Många utbytesproblem uppstår vid gränssnitten snarare än vid kärnmotorns klassificering. En motor kan matcha det erforderliga vridmomentet och hastigheten men passar fortfarande inte maskinen på grund av skillnader i axel, fläns, anslutning eller broms.
Hållbroms
En hållbroms kan bibehålla ett stillastående motorläge när det elektriska vridmomentet tas bort. Vertikala axlar kräver ofta denna funktion.
Bromsspänningen, kabeldragningen, frigöringsbeteendet och regulatorsekvensen bör kontrolleras.
Skaftmått
Axeldiameter och axellängd måste matcha kopplingen, växellådan, remskivan eller annan mekanisk transmission.
Flänsmått
Motormontering beror vanligtvis på flänsmönster, bultavstånd, pilotdiameter och övergripande motordimensioner.
Anslutningsarrangemang
Ström- och återkopplingskontakter kan placeras olika mellan modellfamiljer eller produktgenerationer. Kontaktens orientering kan också påverka kabeldragningen och skåpets layout.
Kylningsarrangemang
Vissa motorer är beroende av naturlig kylning, medan andra kan använda ytterligare kylarrangemang beroende på produktdesign.
| Gränssnitt | Vad ska verifieras | Varför det spelar roll |
|---|---|---|
| Broms | Bromstyp och spänning | Hållbarhet och kontrollkompatibilitet |
| Axel | Diameter, längd, kilspår där tillämpligt | Mekanisk koppling |
| Fläns | Monteringsmått och pilot | Fysisk installation |
| Strömkontakt | Kontakttyp och stiftkonfiguration | Elinstallation |
| Feedback-kontakt | Kodargränssnitt och ledningar | Drift med sluten slinga |
| Kyl | Kylmetod och installationskrav | Termisk prestanda |
Varför monteringsmått spelar roll i ersättningsprojekt
Industrimaskiner är ofta konstruerade kring fasta monteringspunkter. En ersättningsmotor med olika övergripande dimensioner kan kräva mekanisk omkonstruktion även när de elektriska värdena är acceptabla.
Varför kontaktorientering är viktig
Kabeldragning är ofta begränsad av skyddskåpor, maskinskydd, rörliga komponenter och skåpväggar. Kontaktens orientering kan därför påverka installationens praktiska funktion.
Tidpunkt för frigöring av bromsar
För vertikala axlar måste bromsfrigöring och generering av motorvridmoment koordineras. Att lossa bromsen för tidigt eller ta bort motorvridmomentet innan bromsen är ilagd kan resultera i oönskade axelrörelser.
Hur ska olika servoproduktgenerationer utvärderas?
Industriell automationsutrustning förblir ofta i drift i många år. Som ett resultat kan ingenjörer och underhållsteam behöva köpa nyare och etablerade produktgenerationer för olika maskiner.
Relaterade produktfamiljer kan dela liknande funktioner samtidigt som de skiljer sig åt i dimensioner, återkopplingsalternativ, frekvensomriktarkompatibilitet, kommunikationsarkitektur eller tillgängliga tillbehör.
Etablerade motorfamiljer
Äldre automationssystem kan fortsätta att fungera tillförlitligt i flera år. När ett utbyte behövs ger det ursprungliga materialnumret värdefull information om den installerade konfigurationen.
Nyare motorfamiljer
Nyare produktfamiljer kan tillhandahålla olika husdimensioner, återkopplingsalternativ, kylningsmetoder eller integrationsfunktioner.
Dessa produkter kan vara mycket lämpliga för nya projekt samtidigt som de inte nödvändigtvis är direkta mekaniska ersättningar för äldre motorer.
Varför modellkoder spelar roll
Industriella modellnummer kan koda viktig konfigurationsinformation. En liten skillnad i suffix kan särskilja feedback, broms, lindning, montering eller andra alternativ.
| Jämförelsepunkt | Vad du ska kontrollera | Ersättningsrisk om den ignoreras |
|---|---|---|
| Motorfamilj | Ursprunglig och föreslagen familj | Olika teknisk arkitektur |
| Modellnummer | Komplett materialnummer | Felaktig konfiguration |
| Feed-back | Specifikation för kodare eller resolver | Drive inkompatibilitet |
| Broms | Bromsalternativ och spänning | Kontroll- eller hållproblem |
| Montering | Fläns och axelmått | Konflikt med mekanisk installation |
| Drive relation | Kompatibel enhetsfamilj | Felaktig kombination av servosystem |
Byte innebär inte alltid identisk hårdvara
En föråldrad eller otillgänglig modell kan behöva utvärderas mot en senare produktfamilj. I den situationen bör jämförelsen omfatta elektriska, mekaniska, återkopplings-, mjukvaru-, styr- och kommunikationsegenskaper.
När man håller samma produktfamilj är användbart
När en maskin innehåller flera axlar från samma etablerade plattform kan bibehållandet av samma ekosystem förenkla konfigurationen och reservdelshanteringen.
När en annan familj kan vara lämplig
En nyare maskin eller en större uppgradering av styrsystemet kan ge en möjlighet att använda en annan servoplattform. Detta bör behandlas som ett systemtekniskt beslut snarare än en enkel produktsubstitution.
Vilka industriella applikationer behöver rörelser med hög respons?
Servosystem är särskilt relevanta där en maskin behöver repeterbar rörelse, hög acceleration, koordinerade axlar eller exakt positionering.
Indexering, filmmatning, skärning, försegling, fyllning och synkroniserad produkthantering.
Matningsaxlar, positionering, koordinerad rörelse och mekanisk precisionskontroll.
Fleraxlig rörelse som kräver koordinerad hastighet, position och vridmomentrespons.
Rullsynkronisering, registrering, lindning, slitsning och spänningsrelaterad rörelse.
Repeterbar positionering för insättning, fästning, dispensering, pressning och inspektion.
Indexering, överföringssystem, lyft, pick-and-place och automatiserad positionering.
Förpackning
Förpackningsmaskiner är ofta beroende av exakt tidpunkt. En produkt måste komma till rätt plats medan en annan axel utför skärning eller tätning.
Servosystemet hjälper till att koordinera dessa åtgärder genom synkroniserade rörelsekommandon.
Verktygsmaskiner
Verktygsmaskiner kan kräva exakt matningsrörelse och repeterbar positionering. Servoaxlar kan driva kulskruvar, roterande bord eller andra positioneringsmekanismer.
Robotik
Robotsystem är beroende av att flera axlar rör sig tillsammans enligt en planerad bana. Styrenheten hanterar övergripande koordination medan varje servodrivning reglerar sin lokala motor.
Utskrift och konvertering
Utskrifts- och konverteringsutrustning kräver ofta exakta relationer mellan valsar och bearbetningssektioner. Hastighetsskillnader kan påverka registrering och materialhantering.
Monteringsautomation
Monteringsmaskiner upprepar ofta korta rörelser med hög frekvens. Konsekvent acceleration, retardation, positionering och vridmomentrespons kan därför vara viktigt.
Materialhantering
Automatiserad hanteringsutrustning kan kräva snabb rörelse följt av kontrollerat stopp. Belastningen kan också variera från en cykel till en annan.
| Ansökan | Typiska rörelsekrav | Viktigt urvalsområde |
|---|---|---|
| Förpackning | Indexering och synkronisering | Positionskontroll och kommunikation |
| Verktygsmaskiner | Exakt matningsrörelse | Feedback och dynamisk respons |
| Robotik | Fleraxliga banor | Synkronisering och positionskontroll |
| Utskrift | Rullsynkronisering | Hastighetsreglering och samordning |
| Montering | Snabba repeterbara rörelser | Acceleration och sättningsbeteende |
| Materialhantering | Snabb överföring och kontrollerade stopp | Vridmoment, tröghet, bromsning |
Ansökan bestämmer den tekniska prioriteringen. En höghastighetsförpackningsaxel kan behöva snabb respons, medan en tung överföringsaxel kan lägga större vikt vid maximalt vridmoment och tröghetshantering.
Vad bör köpare kontrollera innan de beställer en ersättning?
Ersättningsprojekt är ofta mer krävande än inköp av ny utrustning eftersom den nya produkten måste passa en befintlig maskin- och styrarkitektur.
Kontrollera hela modellnumret
Det fullständiga materialnumret är vanligtvis mer användbart än ett förkortat produktnamn. Det hjälper till att särskilja den nödvändiga spänningen, återkopplingen, bromsen, lindningen eller mekanisk konfiguration.
Kontrollera motorns märkskylt
Registrera effekt, vridmoment, hastighet, ström, spänning, återkopplingsinformation, bromsinformation och det fullständiga modellnumret.
Kontrollera den befintliga enheten
Verifiera frekvensomriktarmodellen, märkström, matningsspänning, styrplattform, återkopplingsgränssnitt, kommunikationsalternativ och installerade tillbehör.
Kontrollera styrenheten
Identifiera PLC, CNC, robotstyrenhet eller rörelsestyrenhet och bestäm hur den kommunicerar med den befintliga frekvensomriktaren.
Kontrollera det mekaniska gränssnittet
Mät axeldimensioner, flänsdimensioner, bultmönster, pilotdimensioner och tillgängligt installationsutrymme.
Kontrollera kablage
Strömkablar och återkopplingskablar bör verifieras för kontakttyp, längd, dragning, skärmning och stifttilldelning där tillämpligt.
| Ersättningskontroll | Information som krävs | Resonera |
|---|---|---|
| Motormodell | Komplett materialnummer | Identifierar exakt konfiguration |
| Drive modell | Komplett modell och tillval | Bekräftar kontrollkompatibilitet |
| Feed-back | Kodar- eller resolverinformation | Säkerställer kompatibilitet med sluten slinga |
| Broms | Bromsalternativ och spänning | Stöder korrekt hållning |
| Mekanisk passform | Axel, fläns, mått | Bekräftar fysisk installation |
| Kommunikation | PLC eller styrenhetsgränssnitt | Upprätthåller maskinintegration |
Varför fotografier kan hjälpa
Namnskyltfotografier kan göra modellidentifiering enklare, särskilt när den utskrivna koden är lång eller innehåller flera konfigurationssegment.
Foton på kontakter och monteringsarrangemang kan också hjälpa till att identifiera mekaniska och elektriska skillnader.
Varför den ursprungliga ansökan ska beskrivas
Att veta att en motor används på en förpackningslinje, verktygsmaskin, robot eller transportör ger sammanhang för krav på vridmoment, hastighet, bromsning och kontroll.
Varför byte inte bör baseras på utseende
Två servomotorer kan se likadana ut samtidigt som de har olika återkopplingssystem, axeldimensioner, monteringskonfigurationer eller drivkompatibilitet.
- Anteckna den installerade modellen:Fånga hela motor- och drivmodellnumren.
- Rekord tekniska betyg:Bekräfta spänning, ström, vridmoment, effekt och hastighet.
- Identifiera feedback:Spela in kodare eller resolver typ och gränssnitt.
- Kontrollera bromskonfigurationen:Bekräfta om en hållbroms är installerad.
- Verifiera dimensioner:Jämför axel, fläns, montering och övergripande mått.
- Bekräfta kommunikation:Kontrollera PLC, CNC, eller motion-controller kompatibilitet.
- Granska ansökan:Beskriv maskinens faktiska arbets- och rörelsekrav.
- Bekräfta den föreslagna modellen:Verifiera den fullständiga produktkonfigurationen innan du beställer.
Hur kan en leverantör hjälpa till med modellbaserad inköp?
För industriell automationsutrustning med märkesvaror kan en leverantör tillföra värde genom att hjälpa köpare att identifiera rätt modell och kontrollera kompatibiliteten innan beställningen slutförs.
Modellidentifiering
Det ursprungliga materialnumret kan kontrolleras mot den efterfrågade produktfamiljen och applikationen.
Detta är särskilt användbart när kunden känner till den installerade maskinmodellen men är osäker på vilken servokomponent som krävs.
Konfigurationskontroll
En leverantör kan hjälpa till att jämföra viktiga tekniska detaljer som motorklassificering, återkoppling, broms, montering och relaterade drivkrav.
Ersättningskälla
Underhållsteam behöver ofta komponenter till maskiner som har varit i drift i flera år. Den efterfrågade produkten kan tillhöra en etablerad produktfamilj snarare än den senaste serien.
En modellfokuserad inköpsprocess kan därför vara mer användbar än en generisk rekommendation för en ny produktfamilj.
Korskontrollera applikationsinformation
När det ursprungliga modellnumret är ofullständigt kan applikationsinformationen ge ytterligare sammanhang.
- Maskintyp:Identifiera utrustningen och axelfunktionen.
- Motorinformation:Ange nominellt vridmoment, hastighet, spänning, ström och modell.
- Körinformation:Ange aktuell drivmodell och styrplattform.
- Feed-back:Bekräfta kodarens eller resolverarrangemanget.
- Mekaniska data:Ange information om axel, fläns, dimensioner och montering.
- Styrsystem:Identifiera PLC, CNC eller rörelsekontroller.
Varför leverantörsledd verifiering är viktig
Industriella produktkoder kan vara svåra att tolka utan det fullständiga tekniska sammanhanget. En modell som ser korrekt ut i ett sökresultat kan ha ett annat återkopplingsgränssnitt, bromsalternativ eller mekanisk konfiguration.
Verifiering före leverans kan därför förhindra installationsproblem som kan undvikas.
Nya projekt kontra ersättningsprojekt
För en ny maskin kan leverantören granska det begärda vridmomentet, hastigheten, återkopplingen, styrenheten och miljön.
För en befintlig maskin ger den ursprungliga modellen och namnskyltinformationen i allmänhet den starkaste utgångspunkten.
| Projekttyp | Mest användbar information | Leverantörsfokus |
|---|---|---|
| Ny maskin | Rörelseprofil och belastningskrav | Produktmatchning och konfiguration |
| Rutinmässigt byte | Komplett originalmodell | Exakt modellidentifiering |
| Äldre maskin | Namnskylt och applikationsdetaljer | Etablerad produktfamiljeförsörjning |
| Kontrolluppgradering | Befintligt system plus ny styrenhet | Drive- och kommunikationskompatibilitet |
Vilka vanliga upphandlingsmisstag bör undvikas?
Upphandlingsfel kan skapa onödiga förseningar när en servokomponent är tekniskt nära den önskade produkten men faktiskt inte är kompatibel.
- Använda ett förkortat modellnummer:Saknad suffixinformation kan dölja viktiga konfigurationsskillnader.
- Matchar endast effektmärket:Vridmoment, hastighet, återkoppling, broms och dimensioner har också betydelse.
- Ignorera den installerade enheten:Motordriftens kompatibilitet bör kontrolleras innan du väljer en ersättningsmotor.
- Ignorerar feedback:Skillnader i kodare eller resolver kan förhindra korrekt drift med sluten slinga.
- Att ignorera monteringsgränssnittet:Skillnader mellan axel och fläns kan förhindra fysisk installation.
- Ignorera styrenheten:En tekniskt lämplig enhet kanske inte stöder det befintliga kommunikationssystemet.
- Att ignorera bromsen:En saknad eller annan broms kan påverka den vertikala axeldriften.
- Förutsatt att den nyaste modellen är den direkta ersättningen:Senare produktgenerationer kan ha olika tekniska gränssnitt.
Problemet med modellnummer
Långa industriella modellnummer är svåra att memorera, men varje avsnitt kan innehålla användbar konfigurationsinformation. När du begär en ersättning ska den fullständiga koden tillhandahållas när det är möjligt.
Problemet med effektklassificeringen
Kraft är lätt att jämföra, men det beskriver inte hela rörelseförmågan.
En maskin som kräver högt toppvridmoment kan behöva en annan motor och drivning än en maskin med samma medeleffekt men en jämnare belastningsprofil.
Kompatibilitetsproblemet
Motor och drivenhet bör behandlas som ett matchat par om inte den föreslagna kombinationen har verifierats tekniskt.
Dokumentationsproblemet
Ersättningsprojekt involverar ofta gamla maskiner vars originaldokumentation är ofullständig. Namnskyltfoton, skåpfoton, kopplingsscheman och maskinapplikationsinformation kan hjälpa till att återuppbygga den nödvändiga konfigurationen.
Antagandeproblemet
"Samma serie" betyder inte nödvändigtvis "samma specifikation." Relaterade produkter kan ha olika lindningskonfigurationer, återkopplingsalternativ, bromsar, kopplingar eller mekaniska dimensioner.
Vilken information bör en professionell specifikation innehålla?
En professionell servospecifikation bör ge tillräckligt med information för ingenjörs- och inköpsteam att identifiera lämplig produkt utan att förlita sig på antaganden.
| Specifikationskategori | Information att definiera | Urval Syfte |
|---|---|---|
| Maskinapplikation | Maskintyp och axelfunktion | Definierar rörelsekrav |
| Motor | Modell, vridmoment, hastighet, spänning, ström | Definierar motorkapacitet |
| Köra | Modell, spänning, ström, alternativ | Definierar kraft- och kontrollkompatibilitet |
| Feed-back | Typ av kodare eller resolver | Säkerställer kompatibilitet med sluten slinga |
| Rörelseprofil | Hastighet, acceleration, retardation, färd, cykeltid | Definierar dynamiska krav |
| Ladda | Massa, tröghet, friktion, yttre kraft | Bestämmer vridmomentkravet |
| Broms | Bromsnärvaro och spänning | Stöder håll- och säkerhetsfunktioner |
| Mekaniskt gränssnitt | Axel, fläns, monteringsmått | Bekräftar fysisk passform |
| Kommunikation | PLC-, CNC- eller rörelsenätverksgränssnitt | Säkerställer automatiseringsintegration |
| Miljö | Temperatur, luftfuktighet, vibrationer, installationsförhållanden | Bekräftar applikationens lämplighet |
Börja med applikationen
Identifiera vad axeln faktiskt gör. "Servomotor för automatiserad utrustning" är för bred. En mer användbar beskrivning förklarar kraven på rörelse, belastning, hastighet, acceleration och kontroll.
Ange fullständiga motordata
Motoreffekt, vridmoment, hastighet, ström, spänning, återkoppling och bromsinformation bör inkluderas där sådan finns tillgänglig.
Ange fullständiga data om enheten
Frekvensomriktarens modell, matningsspänning, märkström, kommunikationsalternativ, återkopplingsgränssnitt och installerade tillbehör ska dokumenteras.
Definiera rörelsecykeln
Ange accelerationstid, retardationstid, driftshastighet, resavstånd, uppehållstid och repetitionsfrekvens.
Definiera den mekaniska belastningen
Massa, tröghet, växellådans förhållande, skruvstigning, remskivors dimensioner, friktion och extern processkraft kan alla påverka valet.
Definiera miljöförhållandena
Omgivningstemperatur, skåptemperatur, vibrationer, fuktighet, damm och installationsposition bör beaktas.
Definiera ersättningsbegränsningar
För en befintlig maskin bör specifikationen identifiera vilka komponenter som måste förbli oförändrade. Detta kan inkludera styrenhet, skåp, kablar, växellåda, koppling och monteringsstruktur.
- Identifiera axeln:Beskriv dess funktion och maskinposition.
- Registrera den installerade produkten:Fånga kompletta motor- och drivmodellnummer.
- Rekordbetyg:Bekräfta vridmoment, hastighet, ström, spänning och effekt.
- Identifiera feedback:Bekräfta kodarens eller resolverkonfigurationen.
- Granska mekaniska gränssnitt:Kontrollera axel, fläns, montering och övergripande mått.
- Definiera rörelse:Registrera hastighet, acceleration, retardation, färd och cykeltid.
- Definiera kommunikation:Identifiera styrenheten och nätverksarkitekturen.
- Granska bromsning:Kontrollera kraven på regenerativ bromsning och hållbroms.
- Granska miljö:Bekräfta temperatur, luftfuktighet, vibrationer och installationsförhållanden.
- Verifiera den slutliga modellen:Korskontrollera hela konfigurationen före köp.
Vad ska köpare ge en leverantör?
- Komplett materialnummer:Ange den fullständiga modellkoden från namnskylten.
- Namnskyltbild:Inkludera ett tydligt foto där det finns.
- Drivmodell:Ange motsvarande frekvensomriktare eller befintlig information om kopplingsskåp.
- Maskinapplikation:Förklara axelfunktionen och maskinprocessen.
- Mekaniska mått:Tillhandahåll axel- och monteringsinformation för ersättningsprojekt.
- Feedbackinformation:Identifiera kodare, resolver eller andra återkopplingsdetaljer.
- Styrarkitektur:Identifiera PLC, CNC, rörelsekontroller och kommunikationsgränssnitt.
Denna information gör det möjligt för en leverantör att utföra en mer meningsfull produktkontroll. Det hjälper också att skilja exakta ersättningar från alternativa konfigurationer som kan kräva ytterligare ingenjörsarbete.
Vanliga frågor
Vad används ett Rexroth Servo-system till?
Servosystem används i industrimaskiner som kräver kontrollerad hastighet, vridmoment, positionering eller koordinerad rörelse. Typiska applikationer inkluderar förpackning, verktygsmaskiner, robotteknik, tryckning, montering och automatiserad materialhantering.
Är en servomotor detsamma som en servodrivning?
Nej. Motorn producerar mekaniskt vridmoment, medan servodrivningen levererar kontrollerad elektrisk kraft och hanterar ström, återkoppling, skydd och kommunikationsfunktioner.
Varför krävs feedback?
Feedback ger information om aktuell motorposition eller hastighet. Styrsystemet jämför faktisk rörelse med den beordrade rörelsen och gör korrigeringar.
Vilken information är viktigast vid val av servomotor?
Nyckelinformationen inkluderar kontinuerligt vridmoment, toppvridmoment, varvtalsområde, belastningströghet, arbetscykel, återkopplingstyp, bromsalternativ, försörjningskrav, monteringsmått och kontrollerkompatibilitet.
Är motorkraften tillräcklig för att välja en servo?
Nej. Effekt är bara en parameter. Den faktiska rörelseprofilen, kontinuerligt och toppvridmoment, hastighet, tröghet, återkoppling, broms, mekaniskt gränssnitt och drivkompatibilitet bör också kontrolleras.
Vad är maximalt vridmoment?
Toppvridmoment är motorns kortvariga vridmomentkapacitet. Det är särskilt viktigt vid acceleration, snabb backning och tillfälliga laststörningar.
Varför spelar belastningströghet roll?
Hög tröghet kräver mer vridmoment för att accelerera eller bromsa. Det kan därför påverka motorstorlek, drivkapacitet, bromskrav och servojustering.
Vad är skillnaden mellan inkrementella och absoluta kodare?
Inkrementella kodare tillhandahåller pulsbaserad rörelseinformation, medan absolutkodare tillhandahåller definierad positionsinformation. Det lämpliga valet beror på maskinstyrningsarkitekturen och positionskraven.
Kan en befintlig servomotor ersättas med en nyare modell?
Potentiellt, men ersättningen måste kontrolleras för elektrisk, mekanisk, återkoppling, broms, drivning, styrenhet och kommunikationskompatibilitet. En nyare produkt är inte automatiskt en direkt ersättning.
Varför är det fullständiga modellnumret viktigt?
Industriella modellnummer kan särskilja återkoppling, broms, montering, lindning, spänning eller andra konfigurationsdetaljer. En förkortad kod kanske inte ger tillräckligt med information för att identifiera den exakta produkten.
Vad bör kontrolleras vid byte av en servomotor?
Kontrollera hela modellen, motorklassificeringar, återkopplingssystem, broms, axel, fläns, anslutningsarrangemang, drivkompatibilitet, styrenhetsgränssnitt, kablage och installationsmått.
Kan en servomotor fungera med olika drivningar?
Endast när den föreslagna frekvensomriktaren stöder motorns elektriska märkdata, återkopplingsteknik, styrkrav och andra gränssnitt. Kompatibiliteten bör verifieras från de fullständiga tekniska specifikationerna.
Vad är syftet med en hållbroms?
En hållbroms håller motorn stillastående när det elektriska vridmomentet tas bort. Den är särskilt användbar på vertikala axlar där gravitationen annars skulle kunna orsaka rörelse.
Ersätter en hållbroms dynamisk bromsning?
Inte nödvändigtvis. En hållbroms är normalt avsedd att hålla lasten i vila. Dynamiskt stopp kan bero på servodrivningen, bromsmotståndet, regenerativt system eller annan specificerad metod.
Varför spelar axel- och flänsdimensioner roll?
Motorn måste fysiskt ansluta till maskinen. Skillnader i axeldiameter, axellängd, flänsmönster eller pilotdimensioner kan förhindra direkt installation även när elektriska värden matchar.
Vilka kommunikationssystem kan användas med servodrifter?
Det exakta gränssnittet beror på vald drivenhet och automationssystem. Industriell fältbuss och industriell Ethernet-teknik kan användas för rörelsekommandon, statusinformation, diagnostik och koordinerad styrning.
Kan servosystem användas i förpackningsmaskiner?
Ja. Förpackningsutrustning använder ofta servoaxlar för indexering, matning, skärning, försegling, registrering och synkroniserad rörelse.
Kan servomotorer användas i verktygsmaskiner?
Ja. Servosystem används ofta för matnings- och positioneringsfunktioner där kontrollerad rörelse och repeterbarhet är viktigt.
Varför kan ett servobyte misslyckas även när strömmen är densamma?
Ersättningen kan skilja sig åt i vridmoment-hastighetsegenskaper, återkoppling, broms, axeldimensioner, flänsdimensioner, kopplingar, drivkompatibilitet eller kommunikation. Matchningskraft ensam etablerar inte ekvivalens.
Vilken information ska en köpare skicka till en leverantör?
Den mest användbara informationen inkluderar fullständigt modellnummer, namnskyltfoto, installerad drivenhetsmodell, maskinapplikation, vridmoment och hastighetskrav, återkopplingstyp, bromskonfiguration, mekaniska dimensioner och styrenhet eller kommunikationsgränssnitt.
Kan en leverantör hjälpa till att identifiera en äldre servokomponent?
Ja. En leverantör kan använda det fullständiga modellnumret, namnskyltsinformation, fotografier och applikationsdetaljer för att hjälpa till att identifiera den efterfrågade produkten och kontrollera den relevanta konfigurationen.
Ska den senaste produktgenerationen alltid väljas?
Nej. För en ny maskin kan en aktuell produktfamilj vara lämplig. För en befintlig maskin kan den bästa lösningen vara den exakt etablerade modellen eller en noggrant verifierad ersättning som bevarar de befintliga elektriska och mekaniska gränssnitten.
Varför ska motor och drivning utvärderas tillsammans?
Frekvensomriktaren måste leverera erforderlig ström och tolka motorns återkoppling korrekt. Motor- och drivkompatibilitet påverkar direkt styrprestanda och idrifttagning.
Vad gör ett servoval tekniskt tillförlitligt?
Pålitligt servoval börjar med maskinen, inte med ett produktnamn. Maskinen bestämmer hur axeln ska röra sig, hur mycket vridmoment som krävs, hur snabbt axeln måste accelerera, hur ofta den backar och hur exakt den måste följa den beordrade banan.
Därifrån måste motor och drivenhet väljas som ett koordinerat par. Kontinuerligt vridmoment bestämmer ihållande drift, toppvridmoment bestämmer kortvarig dynamisk förmåga, och hastighet definierar det användbara arbetsområdet. Belastningströghet, gravitation, transmissionsförhållande och processkrafter bestämmer sedan det faktiska mekaniska behovet.
Feedback lägger till ytterligare ett viktigt lager. Kodar- eller resolverteknik måste matcha frekvensomriktaren och den tillgängliga upplösningen måste stödja den erforderliga styrprestanda. Samtidigt förblir mekanisk noggrannhet viktig eftersom spel, flexibilitet, inriktning och transmissionsfel kan begränsa den slutliga positioneringsprestandan.
Ersättningsprojekt kräver ännu mer uppmärksamhet på detaljer. Kompletta modellnummer, motornamnskyltar, drivinformation, anslutningsarrangemang, bromsalternativ, axeldimensioner, flänsmönster och kommunikationsgränssnitt måste alla verifieras innan ersättningen godkänns.
Det är här modellbaserad sourcing blir praktiskt för internationella köpare. Istället för att välja en generisk servokomponent från en bred produktkategori är den mer tillförlitliga metoden att identifiera den exakta modellen som krävs och sedan verifiera den mot den befintliga maskinen eller den planerade applikationen.
För ny utrustning kan valet börja med vridmoment, hastighet, tröghet, arbetscykel, återkoppling, styrenhet och kommunikationskrav. För underhålls- och ersättningsprojekt ger i allmänhet originalmaterialnummer och namnskyltinformation den starkaste utgångspunkten.
Ett välmatchat servosystem beror i slutändan på att flera lager arbetar tillsammans: motor, drivning, återkoppling, styrenhet, kommunikation, kablage, bromsning, mekanisk transmission och maskinstruktur.
För köpare som köper märkesvaror industriell automationsutrustning är målet därför inte bara att identifiera en servomotor som ser likadan ut. Målet är att identifiera en konfiguration som är tekniskt kompatibel med maskinen och praktisk för den avsedda applikationen.
Vid inköp av enRexroth Servoprodukt, tillhandahållande av det fullständiga modellnumret, maskinapplikationen, befintlig drivenhetsinformation, återkopplingstyp, mekaniska dimensioner och kontrollerdetaljer ger en leverantör en mycket starkare grund för exakt modellmatchning.
Behöver du hjälp med att identifiera rätt servomodell?
Mao Huilevererar märkesvaror industriella automationsprodukter och stödjer modellidentifiering, ersättningsförsörjning, kontroller av tekniska specifikationer och applikationsbaserad produktmatchning. För den erforderliga modellen, namnskyltsinformation eller maskinapplikationsinformation,kontakta oss.