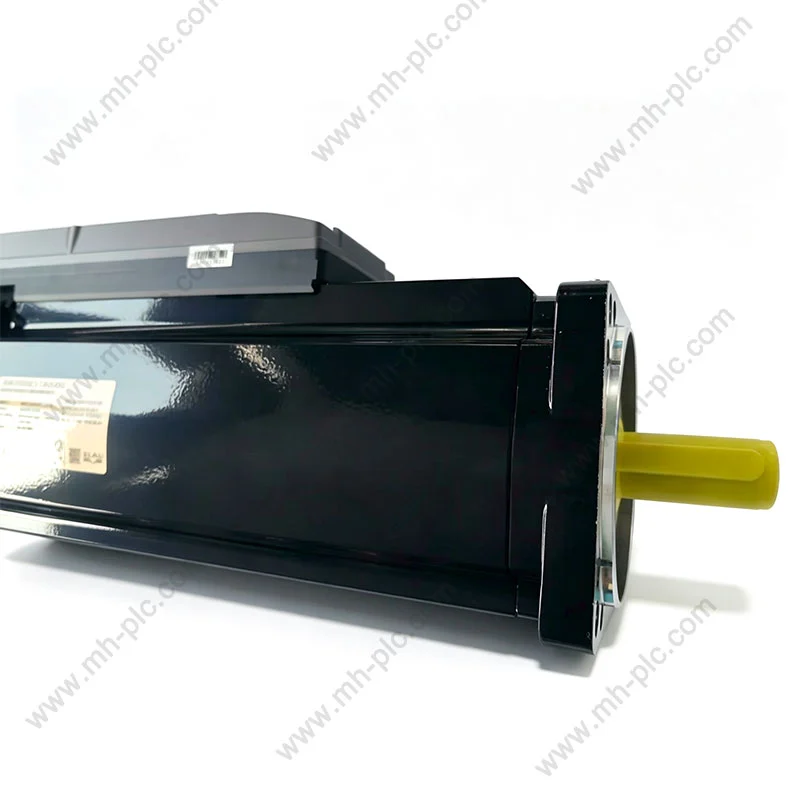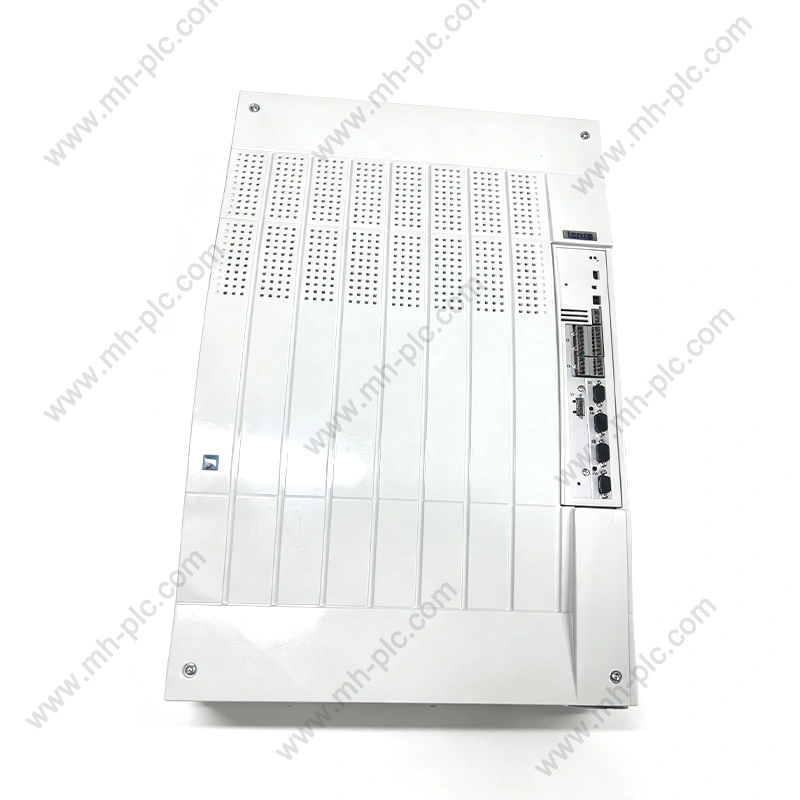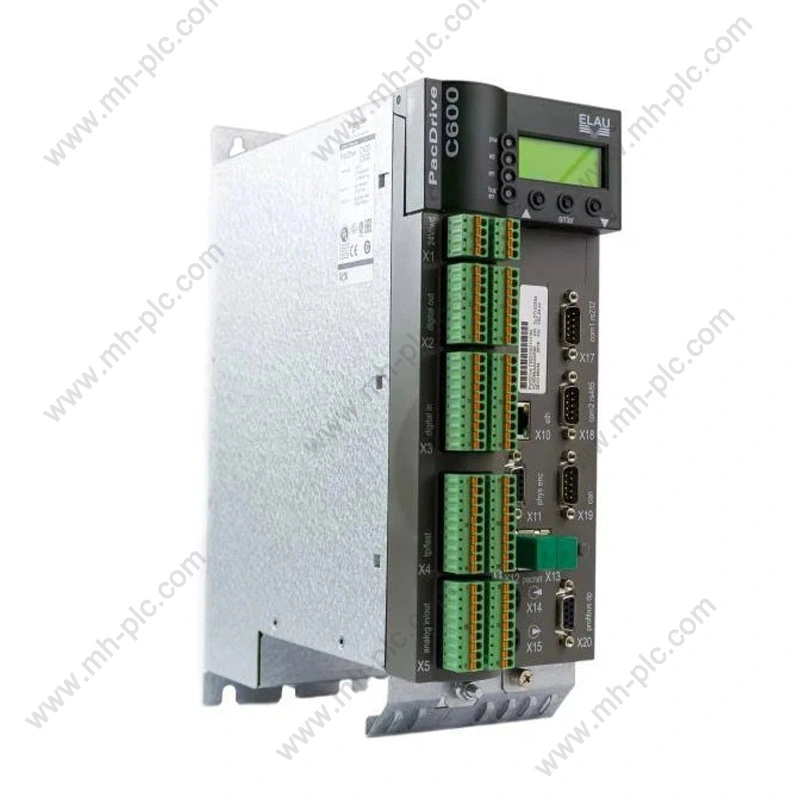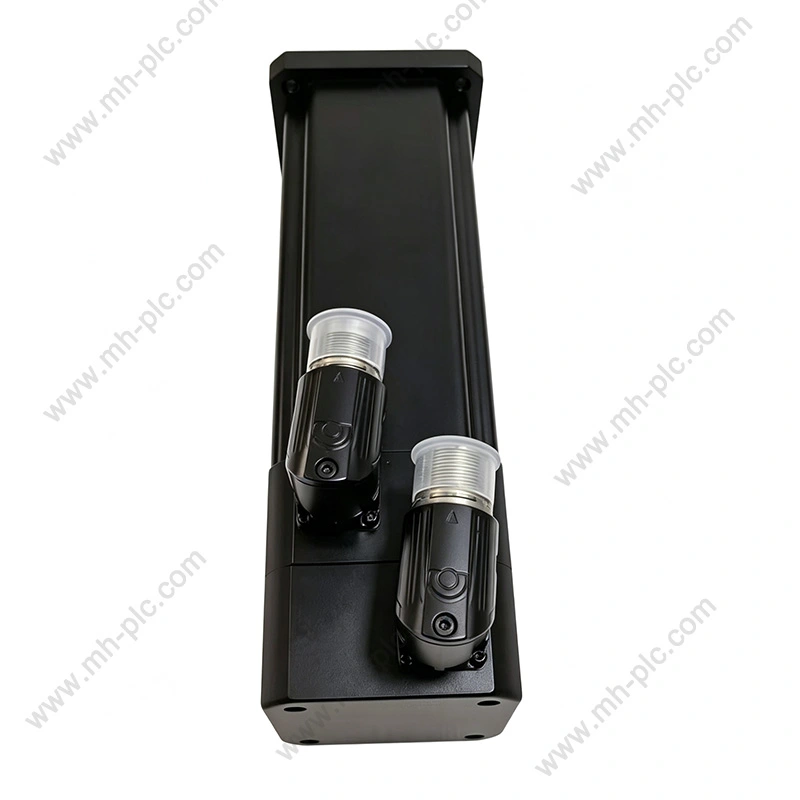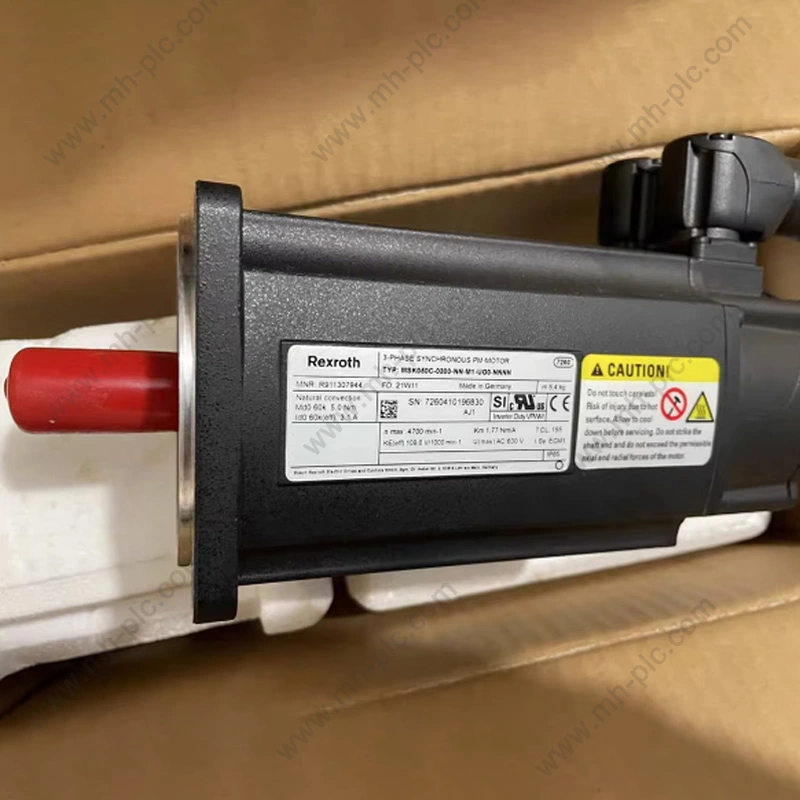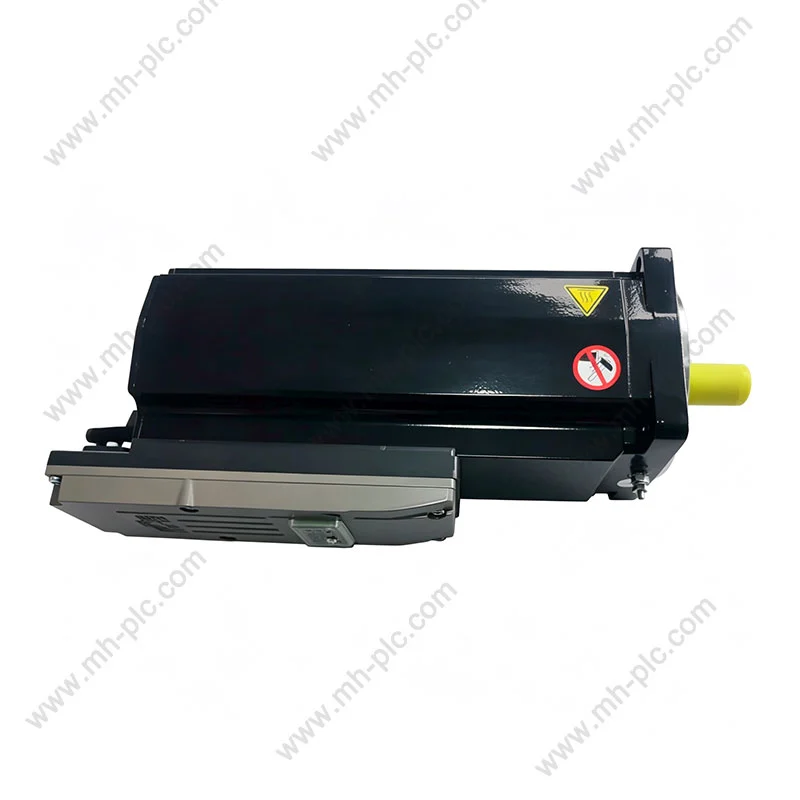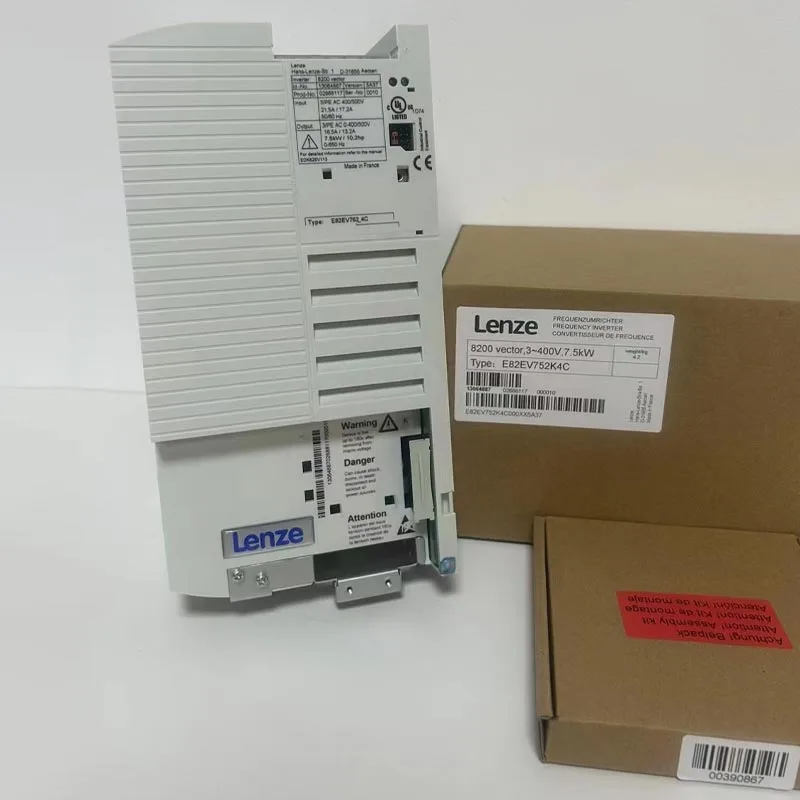
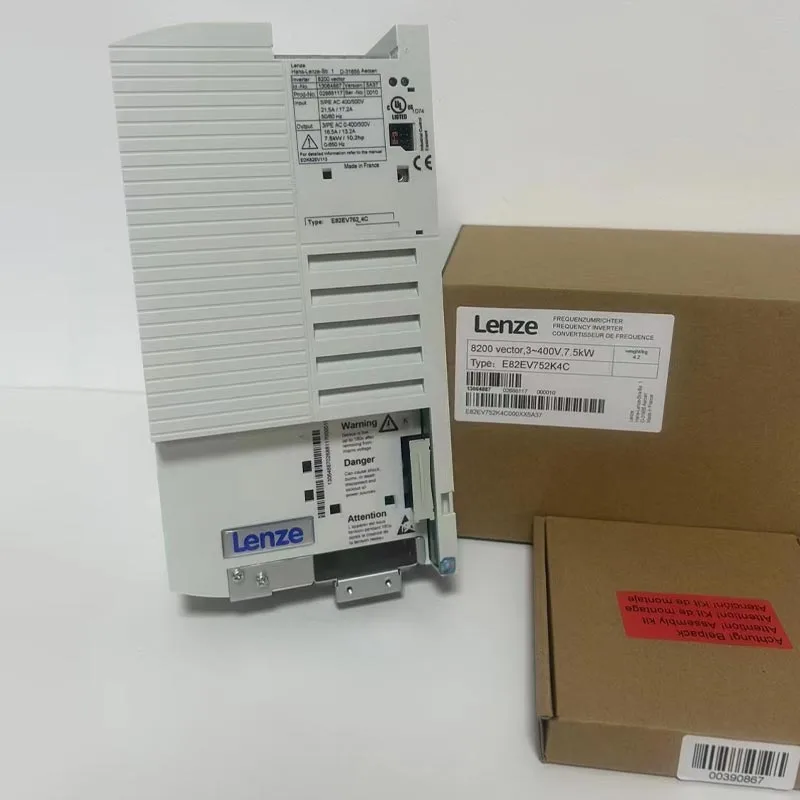
Lenze-inverterlösningar används i industriella rörelse- och motorstyrningssystem där noggrann hastighetsreglering, kontrollerad acceleration, retardation, vridmomenthantering och integration med automationsutrustning krävs. Att välja rätt växelriktare är inte bara en fråga om att matcha motoreffekten. Ingenjörer måste också överväga motortyp, matningsspänning, utström, styrläge, belastningsegenskaper, bromskrav, kommunikationsarkitektur, miljöförhållanden, skåpbegränsningar och idrifttagningsprocedurer. Inverterteknik kan tillämpas på transportörer, pumpar, fläktar, förpackningsutrustning, verktygsmaskiner, materialhanteringssystem och andra industriella maskiner. Den mest tillförlitliga urvalsprocessen börjar med maskinens arbetscykel och motoregenskaper, och definierar sedan nödvändiga drivfunktioner, skydd, styrgränssnitt och installationsförhållanden. För köpare som köper etablerade industriella automationsprodukter är exakt modellidentifiering och applikationsmatchning särskilt viktigt eftersom olika växelriktarfamiljer kan ha olika gränssnitt, mjukvarufunktioner, dimensioner och installationskrav.
Innehållsförteckning
Klicka på valfritt ämne för att hoppa direkt till avsnittet.
- 1. Varför är motorstyrning med variabel hastighet viktig i industriell utrustning?
- 2. Hur styr en industriell frekvensomriktare en motor?
- 3. Vilka motor- och belastningsegenskaper bör utvärderas?
- 4. Hur påverkar kontrolllägen maskinens prestanda?
- 5. Vad gör accelerations-, retardations- och bromsfunktioner?
- 6. Hur kommunicerar en växelriktare med automationssystem?
- 7. Vilka skyddsfunktioner bör övervägas?
- 8. Hur påverkar installationsmiljö och skåpsdesign valet?
- 9. Hur bör broms-, regenererings- och retardationsenergi hanteras?
- 10. Vilka industriella applikationer kan använda frekvensomriktare?
- 11. Vilka vanliga urvalsmisstag bör ingenjörer undvika?
- 12. Hur bör befintliga system ersättas eller eftermonteras?
- 13. Vad bör en professionell inverterspecifikation innehålla?
- 14. Vanliga frågor
Varför är motorstyrning med variabel hastighet viktig i industriell utrustning?
Många industrimaskiner behöver inte en motor för att arbeta med en fast hastighet under alla förhållanden. Transportörer kan behöva kontrollerad acceleration, pumpar kan kräva olika flödesförhållanden, fläktar kan svara på förändrade processbehov och förpackningsmaskiner är ofta beroende av samordnade rörelser mellan flera axlar eller stationer.
Traditionella arrangemang med fast hastighet kan använda mekaniska metoder för att anpassa maskinens effekt, men en frekvensomriktare gör att motorns elektriska driftsförhållanden kan styras direkt.
Genom att ändra den tillförda frekvensen och spänningen enligt den valda styrstrategin kan frekvensomriktaren reglera motorvarvtalet och påverka vridmomentproduktionen. Detta ger maskindesignern ett mer flexibelt sätt att kontrollera rörelser utan att helt förlita sig på mekaniska transmissionsmetoder.
Den praktiska fördelen är inte bara att "växla hastighet". Kontrollerad acceleration kan minska mekaniska stötar. Kontrollerad retardation kan minska plötslig belastning på kopplingar och remmar. Justerbar hastighet kan tillåta en process att arbeta vid det önskade produktionsförhållandet snarare än att tvinga motorn att köra kontinuerligt vid en fast punkt.
Tillåter att motorhastigheten kan justeras efter maskinkrav och processförhållanden.
Ger en definierad ramp från stillastående till drifthastighet, vilket minskar abrupt mekanisk belastning.
Tillåter maskinen att sakta ner enligt en definierad profil istället för att stoppa abrupt.
Tillhandahåller ett styrgränssnitt som kan ansluta motordrift till PLC:er, HMI:er, sensorer och övervakningssystem.
Varför olika maskiner behöver olika körbeteende
En transportör som bär en stabil last beter sig annorlunda än en hiss, extruder, centrifugalfläkt eller högtröghetsmaskin. Varje last skapar olika krav på vridmoment-hastighet.
Viss utrustning behöver högt startmoment. Vissa kräver relativt lågt vridmoment vid låg hastighet. Vissa måste accelerera en stor roterande massa och sedan bromsa den upprepade gånger.
Dessa skillnader påverkar lämplig växelriktarklassificering och styrstrategi.
Hastighetskontroll och processstabilitet
Inom industriell automation är hastighet ofta direkt relaterad till processkvalitet. Transportörens hastighet påverkar avståndet. Pumphastigheten påverkar flödet. Fläkthastigheten påverkar luftmängden. Rullhastigheten påverkar materialhanteringen.
En frekvensomriktare kan därför bli en del av processtyrningsslingan snarare än att bara vara ett motortillbehör.
Varför motorstyrning ska börja med maskinen
Den första frågan bör inte vara "Vilken växelriktare har rätt kW-klassificering?" Den bättre frågan är "Vad kräver maskinen av motorn?"
Svaret bör inkludera start-stopp-frekvens, kontinuerlig drifthastighet, toppvridmomentbehov, accelerationstid, retardationstid, belastningströghet, omgivningstemperatur och kommunikationskrav.
Hur styr en industriell frekvensomriktare en motor?
En industriell växelriktare omvandlar inkommande elektrisk kraft till en kontrollerad utgång lämplig för den anslutna motorn. I en konventionell frekvensomriktare innefattar denna process i allmänhet likriktning, DC-länkenergilagring och kontrollerad omkoppling genom ett växelriktarsteg.
Likriktarsteg
För en typisk frekvensomriktare omvandlas den inkommande AC-matningen först till DC. Likriktarsteget upprättar DC-bussen som används av nedströmskopplingskretsen.
Likriktarkonfigurationen beror på frekvensomriktarens arkitektur och matningsarrangemang.
DC-länk
DC-länken fungerar som mellanenergisektionen mellan ingångslikriktaren och utgångsväxelriktarens steg. Kondensatorer och andra komponenter hjälper till att stabilisera DC-spänningen och stöder omkopplingsprocessen.
Invertersteg
Växelriktarsteget använder halvledaromkopplare för att omvandla DC-länkeffekt till en kontrollerad trefas eller annan lämplig utgång. Genom att justera kopplingsmönster styr frekvensomriktaren spänningen och frekvensen som appliceras på motorn.
Utgångsfrekvens
Motorhastigheten i en AC-induktionsmotor är relaterad till elektrisk frekvens och motorns antal poler. Ändring av utfrekvensen ändrar därför motorns drifthastighet.
Sambandet är inte helt direkt eftersom slirnings- och belastningsförhållanden också påverkar faktisk motorhastighet.
Spänningskontroll
Frekvensomriktaren styr även motorspänningen. Spänning och frekvens måste koordineras för att fastställa önskade magnetiska flödesförhållanden i motorn.
| Drive Stage | Huvudfunktion | Viktigt övervägande |
|---|---|---|
| Ingångslikriktare | Konverterar AC-matning till DC | Matningsspänning och ingångskonfiguration |
| DC-länk | Ger mellanliggande DC-energi | Likspänning, rippel, kapacitans, termiska förhållanden |
| Inverterbro | Skapar kontrollerad motoreffekt | Omkopplingsenheter, strömkapacitet, styralgoritm |
| Styrprocessor | Beräknar kopplings- och motorstyrningskommandon | Styrläge, feedback, mjukvarufunktioner |
| Skyddssystem | Övervakar onormala elektriska förhållanden | Ström, spänning, temperatur, fellogik |
PWM-växling
Pulsbreddsmodulering används vanligtvis för att syntetisera den önskade motorvågformen. Halvledaromkopplarna slås på och av vid en kontrollerad frekvens, vilket ger ett pulsmönster vars effektiva spänning och frekvens kan regleras.
Omkopplingsmönstret hanteras av frekvensomriktarens styrprocessor.
Motorfeedback
Vissa applikationer fungerar utan en fysisk motorkodare. Frekvensomriktaren uppskattar motorns beteende från elektriska mätningar och dess kontrollalgoritm.
Andra applikationer kräver pulsgivaråterkoppling när högre hastighets- eller positionskontroll behövs.
Öppen- och sluten-loop-drift
Öppen slinga-kontroll använder inte en fysisk hastighetsåterkopplingsenhet. Styrning med sluten slinga använder återkoppling från en kodare eller annan sensor för att förbättra regleringen.
Det lämpliga tillvägagångssättet beror på erforderlig noggrannhet, dynamisk respons, motortyp och maskinprocess.
Frekvensomriktaren är därför ett kraftelektroniksystem kombinerat med ett styrsystem. Kvaliteten på motorprestanda beror på både det elektriska effektsteget och styralgoritmen.
Vilka motor- och belastningsegenskaper bör utvärderas?
Motorn och lasten definierar de förhållanden under vilka frekvensomriktaren måste arbeta. Rätt dimensionering kräver därför mer information än enbart motorns märkskylt.
Motortyp
Vanliga industriella tillämpningar kan involvera asynkrona induktionsmotorer, permanentmagnetmotorer, synkronmotorer eller andra motorteknologier.
Frekvensomriktaren måste stödja den valda motortypen och dess motsvarande styrmetod.
Motorspänning
Spänningen på motorns märkskylt måste motsvara frekvensomriktarens utgång och det elektriska systemet. En missmatchning kan skapa felaktiga driftsförhållanden.
Motorström
Motorströmmen är särskilt viktig eftersom frekvensomriktarens slutsteg i allmänhet väljs enligt strömkapacitet såväl som effektklass.
Två motorer med samma nominella effekt kan ha olika märkströmmar beroende på spänning, verkningsgrad, effektfaktor och motordesign.
Basfrekvens
Motorns nominella frekvens utgör en viktig referenspunkt för frekvensomriktarprogrammering. Förhållandet mellan spänning och frekvens under baspunkten påverkar tillgängligt vridmoment.
Belastningsmoment
Vridmomentkrav kan delas upp i konstant vridmoment och variabelt vridmoment, även om riktiga maskiner kan vara mer komplexa.
Transportörer, hissar, blandare och extrudrar kräver ofta avsevärt vridmoment över ett brett hastighetsområde. Fläktar och centrifugalpumpar kan bete sig annorlunda eftersom deras vridmomentbehov förändras kraftigt med hastigheten.
Tröghet
Belastningströghet påverkar acceleration och retardation. Stora roterande massor kräver mer vridmoment och mer tid för att ändra hastighet.
| Motor eller lastparameter | Varför det spelar roll | Urvalspåverkan |
|---|---|---|
| Motorspänning | Definierar elektrisk kompatibilitet | Konfiguration av frekvensomriktarens ingång och utgång |
| Märkström | Definierar motorns elektriska behov | Kör nuvarande betyg |
| Motorfrekvens | Definierar driftreferenspunkt | Frekvens och spänningsinställning |
| Startmoment | Definierar startkrav | Köröverbelastning och styrläge |
| Belastningströghet | Påverkar acceleration och retardation | Rampinställningar och bromsarrangemang |
| Drifthastighetsområde | Definierar det nödvändiga motorstyrningsområdet | Drivalgoritm och motorkylning |
Startförhållanden
En transportör med ett hårt belastat band kan kräva betydande startmoment. En fläkt kan ha väldigt olika startbeteende. En maskinspindel kan kräva snabb acceleration och exakt hastighetsreglering.
Frekvensomriktaren måste anpassas till det faktiska starttillståndet snarare än det genomsnittliga drifttillståndet.
Krav på överbelastning
Vissa applikationer kräver korta perioder av ström över motorns kontinuerliga märkvärde. Frekvensomriktaren måste ge en lämplig överbelastningskapacitet under den angivna varaktigheten.
Överbelastningsdata bör tolkas noggrant eftersom olika enhetsfamiljer kan definiera överbelastningsklasser olika.
Motorkylning vid låg hastighet
Standard självkylda motorer använder en ansluten fläkt vars kylförmåga minskar vid låg motorhastighet. Om maskinen behöver högt vridmoment kontinuerligt vid låg hastighet, kan ytterligare motorkylning behövas.
Namnskyltsdata är väsentliga
- Märkspänning:Bekräfta motorns specificerade driftspänning.
- Märkström:Använd motorströmmen när du jämför frekvensomriktarens uteffekt.
- Bedömd frekvens:Bekräfta den nominella frekvensen för motorn.
- Nominell hastighet:Använd märkskyltens hastighet som referens för idrifttagning.
- Effektfaktor:Tänk på motorns elektriska driftegenskaper.
- Motoranslutning:Verifiera stjärn- eller deltakonfigurationen där tillämpligt.
Hur påverkar kontrolllägen maskinens prestanda?
Olika tillämpningar kräver olika nivåer av motorstyrningsprecision. En enkel transportör behöver kanske inte samma styrstrategi som en högpresterande positioneringsmaskin.
V/f kontroll
Spänning-till-frekvens-styrning är en av de enklaste metoderna för driftstyrning. Frekvensomriktaren upprätthåller ett definierat förhållande mellan utspänning och frekvens.
Detta läge kan vara lämpligt för relativt enkla varvtalsregleringstillämpningar där hög dynamisk vridmomentprestanda inte krävs.
Sensorlös vektorkontroll
Sensorlös vektorkontroll uppskattar motorbeteende och styr flöde och vridmoment mer oberoende än grundläggande V/f-kontroll.
Den kan ge bättre vridmomentkontroll vid låga hastigheter och dynamisk respons utan att kräva en kodare i många applikationer.
Vektorkontroll med sluten slinga
Styrning med sluten slinga använder återkoppling från en kodare eller annan sensor. Detta kan förbättra hastighetsreglering och dynamisk respons, särskilt i applikationer där hastighetsnoggrannhet och laststörningsrespons är viktiga.
Positionskontroll
Vissa drivplattformar kan stödja positioneringsfunktioner genom integrerade rörelsekontrollfunktioner eller koordinerad kommunikation med en överordnad styrenhet.
Huruvida en frekvensomriktare ensam kan utföra den nödvändiga positioneringen beror på den specifika produkt- och applikationsarkitekturen.
| Kontrollläge | Typisk karaktär | Potentiell tillämpning |
|---|---|---|
| V/f | Enkelt spänning-frekvensförhållande | Fläktar, pumpar, bastransportörer |
| Sensorlös vektor | Förbättrad vridmoment och hastighetskontroll utan pulsgivare | Transportörer, blandare, allmänna maskiner |
| Vektor med sluten slinga | Feedbackbaserad hastighetsreglering | Högpresterande hastighetsapplikationer |
| Positionskontroll | Koordinerade positions- eller rörelsefunktioner | Rörelseintensiva maskineri |
Varför kontrollläge ändrar maskinens beteende
Antag att en transportör plötsligt får en tyngre last. Med enkel kontroll kan motorhastigheten sjunka mer märkbart. En vektorstyrningsstrategi kan reagera mer aggressivt genom att justera motorns vridmomentalstrande ström.
Det faktiska beteendet beror på frekvensomriktarens inställning, motormodell, kontrollinställningar och belastningsförhållanden.
Motoridentifiering
Vissa drivsystem utför motoridentifiering eller autotuning. Denna process mäter eller uppskattar motorparametrar så att styralgoritmen kan skapa en mer exakt intern motormodell.
Rätt idrifttagningsprocedur beror på drivplattformen och motortypen.
Accelerationssvar
Hög dynamisk prestanda är inte alltid fördelaktigt. En förpackningsmaskin kan behöva snabb acceleration, medan en lång transportör kan behöva en jämnare profil för att undvika förändringar i bandspänningen.
Styrläget bör därför väljas efter processbeteende snarare än bara för att det erbjuder fler funktioner.
Vad gör accelerations-, retardations- och bromsfunktioner?
Accelerations- och retardationsinställningar bestämmer hur snabbt motorn ändrar hastighet. Dessa funktioner påverkar direkt maskinmekaniken och frekvensomriktarens elektriska beteende.
Accelerationsramp
En accelerationsramp ökar gradvis kommandofrekvensen snarare än att hoppa direkt till målvärdet.
Detta minskar plötsliga vridmomentförändringar och kan skydda remmar, kopplingar, kedjor, växlar och andra transmissionskomponenter.
Retardationsramp
En retardationsramp minskar gradvis motorhastigheten. En minskning av hastigheten kan dock få motorn att återföra mekanisk energi till det elektriska systemet.
Denna regenererade energi kan öka DC-länkspänningen inuti frekvensomriktaren.
Bromsmotstånd
När regenerativ energi behöver försvinna kan ett bromsmotstånd omvandla den elektriska energin till värme. Frekvensomriktarens bromstransistor och resistorval måste matcha applikationens energi- och arbetscykel.
DC-insprutningsbromsning
Vissa frekvensomriktare kan injicera likström i motorn för att skapa en bromseffekt under vissa stoppförhållanden. Funktionen är applikationsspecifik och bör konfigureras enligt drivinstruktionerna.
Utrullning stopp
Ett frihjulsstopp tar bort drivmomentet och låter motorn och maskinen sakta ner naturligt. Detta är användbart när en kontrollerad elektrisk retardation inte krävs.
| Stoppa metod | Motoriskt beteende | Typisk användning |
|---|---|---|
| Rampstopp | Frekvensen minskar enligt en definierad tid | Allmänt kontrollerat stopp |
| Kuststopp | Motorn tappar drivmomentet och saktar ner naturligt | Låg tröghet eller icke-kritiska stopp |
| Bromsmotstånd | Regenerativ energi försvinner som värme | Hög tröghet eller snabb retardation |
| DC-bromsning | DC-excitering skapar en bromseffekt | Valda stopp- och hållapplikationer |
Applikationer med hög tröghet
Fläktar, centrifuger, stora rullar, svänghjul och liknande maskiner kan lagra betydande kinetisk energi. Om systemet försöker stoppa för snabbt kan den energin få DC-länkspänningen att stiga.
Omriktaren kan därför gå in i ett skyddstillstånd om inte lämplig bromshantering tillhandahålls.
Val av bromsmotstånd
Val av bromsmotstånd beror på resistansvärde, märkeffekt, pulslängd, arbetscykel, drivkompatibilitet och termiska installationsförhållanden.
Ett motstånd som är elektriskt kompatibelt för en kort händelse kan vara olämpligt för upprepade bromscykler.
Regenerativa system
Vissa applikationer drar nytta av regenerativa drivsystem som returnerar bromsenergi till växelströmsförsörjningen snarare än att avleda den genom ett motstånd.
Denna arkitektur är mer komplex och väljs normalt där applikationen har betydande regenerativ drift.
Hur kommunicerar en växelriktare med automationssystem?
Moderna industriella drivenheter fungerar ofta som noder i ett större automationssystem. Frekvensomriktaren kan ta emot varvtalskommandon från en PLC, utbyta statusinformation med ett HMI, skicka larm till en övervakande regulator eller delta i koordinerad rörelse.
Digitala in- och utgångar
Grundläggande styrning kan implementeras genom digitala ingångar för start, stopp, framåt, bakåt, återställning eller andra kommandon.
Digitala utgångar kan rapportera tillstånd som driftstatus, felstatus eller hastighetsrelaterade tillstånd.
Analoga in- och utgångar
Analoga signaler kan representera hastighetsreferenser, processvärden eller andra kontinuerligt variabla kommandon. Ett vanligt arrangemang använder en 0–10 V eller 4–20 mA signal beroende på styrsystem.
Industriella kommunikationsnätverk
Mer avancerade installationer använder industriella kommunikationsnät för att utbyta styr- och diagnosinformation digitalt.
Beroende på frekvensomriktarfamiljen och konfigurationen kan gränssnitt innefatta fältbuss- och industriell Ethernet-teknik.
Parameteråtkomst
Kommunikation kan också ge tillgång till driftsparametrar, felhistorik, statusord, övervakningsvärden och diagnostisk information.
| Gränssnitt | Typisk funktion | Ansökan |
|---|---|---|
| Digital ingång | Diskret kontrollkommando | Starta, stoppa, återställa, riktning |
| Digital utgång | Diskret statusindikering | Kör, fel, redo tillstånd |
| Analog ingång | Kontinuerlig process eller hastighetsreferens | Hastighetskommando, tryckreferens |
| Analog utgång | Kontinuerlig övervakningssignal | Hastighet eller aktuell feedback |
| Industriellt nätverk | Digital styrning och diagnostik | PLC-integration och maskinkoordinering |
PLC integration
PLC:n kan skicka en hastighetsreferens och ett styrord medan den läser aktuell hastighet, utström, status och felinformation från frekvensomriktaren.
Detta digitala tillvägagångssätt minskar behovet av ett stort antal trådbundna styrsignaler och kan ge bättre diagnostisk synlighet.
HMI och operatörsinteraktion
En HMI kan visa frekvensomriktarens status och driftvärden, samtidigt som auktoriserad personal kan ändra valda parametrar eller driftskommandon.
Kritiska parametrar bör skyddas från obehörig modifiering.
Nätverksarkitektur
När flera enheter fungerar i en maskin bör kommunikationsnätverket planeras noggrant. Enhetsadressering, kabeldragning, avslutning, uppdateringshastighet, kontrolllatens och felbeteende påverkar alla systemets tillförlitlighet.
Fjärrdiagnostik
Moderna automationsarkitekturer använder i allt högre grad fjärrdiagnostikfunktioner. Drivlarm och driftsdata kan hjälpa underhållsteam att identifiera problem utan att omedelbart ta utrustningen ur drift.
Vilka skyddsfunktioner bör övervägas?
En frekvensomriktare fungerar mellan elförsörjningen och motorn, så den behöver skydd på både effektelektroniknivå och motorstyrningsnivå.
Överströmsskydd
För hög ström kan orsakas av mekanisk överbelastning, kortslutning, motorfel, felaktiga motorparametrar eller plötsliga belastningsförändringar.
Frekvensomriktaren övervakar utströmmen och kan svara enligt dess skyddsstrategi.
Överspänningsskydd
DC-länkspänningen kan stiga på grund av matningsstörningar eller regenerativ energi under retardation. Frekvensomriktaren kan utlösa ett överspänningssvar när DC-länken överskrider sitt tillåtna område.
Underspänningsskydd
Låg inspänning kan påverka frekvensomriktarens funktion och motorprestanda. Frekvensomriktaren övervakar dess DC-länk och ingångsförhållanden och kan svara enligt dess skyddslogik.
Övertemperaturskydd
Krafthalvledare, kylflänsar, kylfläktar och andra komponenter producerar värme under drift. Temperatursensorer kan övervaka kritiska områden och initiera ett skyddande svar när gränsvärdena överskrids.
Motor överbelastning
Motorns termiska beteende beror på ström, hastighet, kylning och drift. Frekvensomriktarbaserat elektroniskt överbelastningsskydd kan använda motorström och konfigurerade parametrar för att uppskatta termisk belastning.
Jordfels- och utgångsskydd
Frekvensomriktaren kan övervaka onormala strömförhållanden och upptäcka vissa utgångsfel. Externa skyddsanordningar är fortfarande viktiga, eftersom drivskyddet inte ersätter korrekt utformat uppströmsskydd.
| Skyddsfunktion | Möjlig orsak | Drive Response |
|---|---|---|
| Överström | Överbelastning, kortslutning, accelerationskrav | Larm, strömbegränsning eller tripp |
| Överspänning | Regenerering eller försörjningsstörning | Tripp, retardationskontroll eller annan skyddsåtgärd |
| Underspänning | Tillförselnedgång eller avbrott | Larm, kontrollerat stopp eller tripp |
| Övertemperatur | Hög belastning, hög omgivningstemperatur, kylfel | Larm eller skyddsutlösning |
| Motor överbelastning | Överdriven långvarig motorbelastning | Termiskt skydd eller tripp |
| Utgångsfel | Motorkabel eller motorfel | Skyddsavstängning |
Skyddsinställningar kräver korrekt motordata
Skyddsalgoritmer beror ofta på motorström, effekt, spänning, frekvens, termiska egenskaper eller konfigurerade driftsgränser.
Felaktiga motordata kan därför påverka både prestanda och skyddsbeteende.
Externt skydd är fortfarande nödvändigt
En frekvensomriktares interna skyddsfunktioner tar inte bort behovet av korrekt valda uppströmsbrytare, säkringar, frånkopplingar, jordning och installationsmetoder.
Hela elsystemet behöver ett samordnat skydd.
Säker avstängning
Säkerhet på maskinnivå kan kräva kontrollerad borttagning av vridmoment, säkerhetsingångar, nödstoppskretsar, förreglingar eller dedikerade säkerhetsklassade funktioner.
Säkerheten bör utformas kring maskinriskbedömningen snarare än att enbart förlita sig på en standard start/stopp-ingång.
Hur påverkar installationsmiljö och skåpsdesign valet?
Elektrisk prestanda beror delvis på hur växelriktaren är installerad. Samma drivenhet kan bete sig annorlunda i ett litet förseglat skåp och en välventilerad kontrollpanel.
Omgivningstemperatur
Krafthalvledare genererar värme och omgivningstemperaturen avgör hur effektivt enheten kan avleda den.
Hög omgivningstemperatur kan kräva strömminskning eller ytterligare kylning beroende på produktspecifikationen.
Ventilation
Skåpets luftflöde bör tillåta värme att flytta bort från enheten. Blockerade ventiler, otillräcklig fläktkapacitet eller dåligt arrangemang av skåpet kan höja den inre temperaturen.
Monteringsavstånd
Frekvensomriktare kräver definierat utrymme runt ventilationsöppningar och värmealstrande ytor. De exakta avstånden beror på produktens design.
Höjd över havet
På högre höjd minskar luftdensiteten, vilket kan påverka kylningsprestandan. Vissa frekvensomriktarinstallationer kräver nedstämpling över angivna höjder.
Damm och föroreningar
Industriella miljöer kan innehålla ledande damm, textilfibrer, oljedimma, fukt eller kemiska föroreningar. Skydds- och underhållskrav på kapslingar bör återspegla platsförhållandena.
| Installationsskick | Potentiell effekt | Design Respons |
|---|---|---|
| Hög omgivningstemperatur | Minskad kylmarginal | Termisk utvärdering och eventuell nedstämpling |
| Begränsat luftflöde | Värmeansamling | Förbättra skåpventilation |
| Hög höjd | Minskad luftkylningsförmåga | Följ höjdrelaterade reduktionskrav |
| Damm | Förorening av kylvägar | Lämplig kapsling och underhållsplan |
| Fukt | Elektrisk och korrosionsrisk | Lämpligt miljöskydd |
| Hög växlingsfrekvens | Ytterligare förluster och EMI | Korrekt parameter och kabeldesign |
EMC-överväganden
Högfrekvensomkoppling skapar elektromagnetiska emissioner. Motorkablar, jordning, skärmning, filter och skåpkonstruktion kan påverka elektromagnetisk kompatibilitet.
Långa motorkablar kan kräva särskild hänsyn eftersom kabelkapacitansen kan påverka utgångskretsen.
Motorkabellängd
Den maximalt tillåtna motorkabellängden beror på frekvensomriktarens design, kopplingsegenskaper, motorisolering, kabelkonstruktion och eventuellt utgående filter eller reaktor.
Denna information bör kontrolleras mot produktdokumentationen före installation.
Heat dissipation inside the cabinet
Det är viktigt att ta hänsyn till värmen som genereras inte bara av frekvensomriktaren utan också av kontaktorer, strömförsörjningar, bromsmotstånd, PLC:er, transformatorer och andra komponenter.
Den totala termiska belastningen avgör om skåpet kräver fläktar, luftkonditionering eller annan kylningsstrategi.
Elavstånd och ledningar
Strömledningar och styrledningar ska dras på lämpligt sätt. Att separera känslig kommunikation och analog kabeldragning från högströmskopplingsvägar kan minska störningar.
Hur bör broms-, regenererings- och retardationsenergi hanteras?
När en elmotor bromsar förlorar det roterande systemet inte omedelbart sin kinetiska energi. Den energin måste gå någonstans. Beroende på frekvensomriktarens arkitektur kan den avledas som värme eller återföras till det elektriska nätverket.
Varifrån kommer regenerativ energi
Regenerering inträffar vanligtvis när lasten driver motorn snabbare än den beordrade elektriska hastigheten. Retardation med hög tröghet och sänkande laster är typiska exempel.
Motorn beter sig då tillfälligt som en generator och skickar tillbaka elektrisk energi mot frekvensomriktarens DC-länk.
DC-link spänningsökning
Utan en lämplig energihanteringsväg höjer regenerativ energi DC-länkspänningen. Om spänningen överskrider frekvensomriktarens driftgräns kan en överspänningsutlösning inträffa.
Bromsmotstånd
Ett bromsmotstånd ger en kontrollerad väg för den regenererade energin. Bromskretsen kopplar in motståndet när DC-länkspänningen når det aktuella tröskelvärdet.
Regenerativ bromsning
Regenerativa drivsystem kan återföra energi till AC-försörjningen. Detta är användbart där regenerering sker ofta eller där bromsenergi utgör en väsentlig del av maskinens drift.
| Energihushållningsmetod | Grundprincip | Typiskt applikationsförhållande |
|---|---|---|
| Lång retardationsramp | Minskar regenerativ kraft genom att förlänga stopptiden | Maskiner som tål långsammare stopp |
| Bromsmotstånd | Omvandlar regenerativ energi till värme | Upprepad eller snabb inbromsning |
| Regenerativ drivkraft | Återför energi till AC-försörjningen | Frekvent eller betydande regenererande operation |
| Mekanisk broms | Använder fysisk friktion för att stoppa eller hålla lasten | Hissar, säkerhetshållning, stationära lastförhållanden |
Lyftapplikationer
Lyftar och lyftsystem kräver särskild uppmärksamhet eftersom en hängande last kan driva motorn under sänkning. Elektrisk regenerering och mekanisk hållning är separata överväganden.
En mekanisk broms kan behövas för att hålla lasten när motorn stoppas.
Maskiner med hög tröghet
Centrifuger, stora fläktar, rullar och svänghjulsdriven utrustning kan lagra betydande mekanisk energi.
Ett försök att stoppa ett sådant system snabbt kan överskrida frekvensomriktarens bromsförmåga om inte ett lämpligt energiledningssystem är installerat.
Termisk design av bromsmotstånd
Bromsmotstånd kan bli varma under drift och behöver lämplig ventilation och fysisk separation från värmekänsliga komponenter.
Motståndets arbetscykel bör beräknas från det faktiska maskinens driftmönster.
Vilka industriella applikationer kan använda frekvensomriktare?
Frekvensomriktare används inom många industrisektorer eftersom olika maskiner kräver kontrollerad motorhastighet och vridmoment.
Hastighetskontroll, kontrollerad acceleration, riktningskontroll och koordinering med uppströms eller nedströms maskineri.
Justerbar motorhastighet för processflödeskontroll, tryckhantering och mjukstart.
Luftflödeskontroll med variabel hastighet och mjuk acceleration för ventilations- och processsystem.
Kontrollerad hastighet, repeterbar acceleration, kommunikation med PLC:er och koordinering över maskinsektioner.
Start-stopp-kontroll, synkroniserad rörelse, bromsning och exakt styrning av transportörens hastighet.
Hastighets- och vridmomentkontroll för blandare, valsar, extruderare, lindningsutrustning och liknande industrimaskiner.
Transportörsystem
Transportörer kräver ofta mjuk acceleration och retardation. Plötsliga vridmomentförändringar kan orsaka remslirning, produktinstabilitet, mekaniska stötar eller onödigt slitage.
När flera transportörer arbetar tillsammans kan hastighetsreferenser koordineras via PLC:n eller nätverket.
Pumps
Pumpapplikationer kräver ofta hastighetsvariationer beroende på ett processtillstånd. En frekvensomriktare kan ta emot en referens från en trycksensor, flödesregulator eller PLC och justera motorhastigheten därefter.
Valet kräver fortfarande uppmärksamhet på pumptyp och belastningsbeteende eftersom inte alla pumpar har identiska vridmomentegenskaper.
Fans
Fläktar kan ha starkt varvtalsberoende vridmomentegenskaper. Variabel hastighetsreglering kan därför ge en flexibel metod för att justera luftflödet.
Fläktmotorapplikationer bör också beakta minimihastighet, motorkylning och den anslutna fläktens driftsområde.
Förpackningsmaskiner
Förpackningsutrustning kan innefatta flera motorer som arbetar i samordning. Drivsystem kan behöva snabb respons, repeterbar hastighetskontroll, kommunikation med maskinstyrenheten och exakta accelerationsprofiler.
Av- och avrullningssystem
Lindningsmaskineri kan kräva koordinerad hastighet och vridmomentkontroll när valsdiametern ändras. Spänningskontroll kan involvera återkopplingssensorer och mer avancerade kontrollstrategier.
Blandare och omrörare
Blandare kan uppvisa förändrade vridmomentbehov eftersom produktens viskositet och processförhållanden varierar. Högt startmoment och överbelastningsförmåga kan därför vara viktiga urvalskriterier.
Verktygsmaskiner
Verktygsmaskiner kan lägga större vikt vid dynamisk respons och hastighetsnoggrannhet. Drivtekniken kan behöva integreras med mer sofistikerade rörelsekontrollarkitekturer.
| Ansökan | Typiskt drivkrav | Viktig urvalsdetalj |
|---|---|---|
| Transportband | Kontrollerad acceleration och hastighet | Startmoment och bromsning |
| Pump | Variabel hastighet | Flöde, tryck, motorkylning |
| Fläkt | Variabel hastighet | Lastkurva och lägsta hastighet |
| Förpackningsmaskin | Snabb och repeterbar kontroll | PLC-kommunikation och respons |
| Mixer | Hög start- och överbelastningsförmåga | Vridmomentprofil och processvariation |
| Lindningsmaskin | Hastighet och vridmomentkoordination | Återkoppling och spänningskontrollarkitektur |
Dessa applikationer visar varför samma växelriktarklassificering inte kan antas passa alla maskiner. Frekvensomriktaren måste anpassas till den mekaniska belastningen, styrstrategin och driftscykeln.
Vilka vanliga urvalsmisstag bör ingenjörer undvika?
De vanligaste drivvalsmisstagen uppstår när ingenjören tittar på motorns nominella effekt och stannar där. Ett tekniskt korrekt urval kräver en bredare granskning.
- Dimensionering endast med kW:Krav på motorström och applikationsöverbelastning kan vara viktigare än nominell effekt.
- Ignorerar belastningsmoment:En last med konstant vridmoment kan kräva ett annat val av drivenhet än en last med variabelt vridmoment.
- Ignorera startvillkor:Kraftiga startbelastningar kan kräva ytterligare strömkapacitet.
- Ignorera bromsning:Hög tröghet eller sänkande belastningar kan skapa betydande regenerativ energi.
- Ignorera omgivningstemperatur:Höga temperaturer kan kräva nedstämpling av frekvensomriktaren.
- Bortse från motorkabelns längd:Långa kablar kan påverka isolationsspänningar och elektromagnetiskt beteende.
- Att välja fel kommunikationsgränssnitt:Omriktaren måste matcha PLC- och nätverksarkitekturen.
- Ignorera motorkylning:Kontinuerligt högt vridmoment vid låg hastighet kan orsaka överhettning av motorn.
- Använder felaktiga motorparametrar:Dålig driftsättningsdata kan påverka kontroll och skydd.
- Ignorera ersättningskompatibilitet:En fysiskt liknande frekvensomriktare kanske inte har motsvarande terminaler, dimensioner, mjukvarufunktioner eller parameterstrukturer.
Problemet med enbart ström
Två motorer märkta med samma effekt kan ha olika märkströmmar och olika vridmomentegenskaper. Frekvensomriktaren bör därför väljas med hjälp av motorns märkskylt och aktuell belastningsprofil.
Felet med konstant vridmoment
En transportör, mixer eller extruder kan kräva högt vridmoment i hela hastighetsområdet. Att välja en frekvensomriktare som främst är avsedd för belastningar med variabelt vridmoment ger kanske inte den erforderliga överbelastningsprestanda.
Problemet med bromsning eftertanke
Om en maskin behöver snabb retardation bör bromskrav beräknas innan drevet beställs. Att lägga till bromsmaskinvara senare kan skapa problem med panel och termisk layout.
Kylningsproblemet eftertanke
Driv- och motorkylning är anslutna men inte identiska. En frekvensomriktare kan arbeta inom sina egna termiska gränser medan motorn överhettas vid låg hastighet eftersom dess axelmonterade fläkt roterar för långsamt.
Problemet med kommunikationsfel
En maskin kan använda ett specifikt industriellt nätverk. Att välja en enhet utan att bekräfta det nödvändiga kommunikationsalternativet kan tvinga fram onödiga hårdvaruändringar senare.
Ersättnings-likar-motsvarande problemet
Vid byte av en äldre växelriktare bör den nya enheten inte väljas enbart från den gamla märkeffekten. Ingenjörer bör jämföra spänningsklass, ström, styrläge, terminaler, dimensioner, bromsmetod, kommunikation, säkerhetsfunktioner, mjukvara och motorkompatibilitet.
Hur bör befintliga system ersättas eller eftermonteras?
Att byta ut en växelriktare i en befintlig maskin kräver mer än att jämföra två katalognummer. Den nya frekvensomriktaren måste integreras i den befintliga elektriska, mekaniska, kontroll- och säkerhetsarkitekturen.
Bekräfta den befintliga motorn
Börja med att kontrollera motorns märkskylt och faktiska driftförhållanden. Motorer kan ha bytts ut under maskinens livslängd, så den installerade motorn bör verifieras i stället för att helt förlita sig på gammal dokumentation.
Registrera befintliga parametrar
Viktiga parametrar kan vara motorspänning, ström, frekvens, hastighet, accelerationstid, retardationstid, lägsta frekvens, maxfrekvens, kontrollläge och skyddsinställningar.
Kontrollera fysiska mått
En ersättningsenhet med rätt elektrisk märkning kan fortfarande misslyckas med eftermonteringen eftersom skåputrymmet är annorlunda.
Monteringshål, kabelgenomföring, ventilation, terminalposition och värmeavledning bör kontrolleras innan den befintliga enheten tas bort.
Kontrollera in- och utgångsledningar
Bekräfta inkommande matningsarrangemang, motorterminaler, styrledningar, reläkontakter, analoga signaler, digitala signaler och kommunikationskablar.
Kontrollera kommunikationen
Om den befintliga frekvensomriktaren kommunicerar med en PLC eller ett övervakningssystem, identifiera protokollet och nödvändig datakarta innan byte.
Se över säkerhetsfunktioner
Moderna enheter kan erbjuda säkerhetsrelaterade funktioner som den ursprungliga enheten inte hade. Eftermonteringen ska bedöma hur de nya säkerhetsfunktionerna samverkar med maskinsäkerhetsarkitekturen.
| Ombyggnadsområde | Vad ska verifieras | Möjligt problem om det ignoreras |
|---|---|---|
| Motor | Märkskylt och driftdata | Felaktiga ström- eller kontrollinställningar |
| Skåp | Mått och ventilation | Monterings- eller överhettningsproblem |
| Kabeldragning | Ström- och styrterminaler | Omkopplingsfördröjningar eller felaktiga anslutningar |
| Kommunikation | Protokoll, adressering, datakartläggning | PLC-integreringsfel |
| Bromsning | Motstånd, bromstransistor, stopptid | Överspänning under retardation |
| Säkerhet | Nödstopp och säkert vridmoment funktioner | Inkompatibel säkerhetsarkitektur |
Parameterkonvertering
Olika drivfamiljer organiserar parametrar på olika sätt. Även när ersättningsprodukten erbjuder samma funktionsinställningar kan parameternummer och namngivning vara olika.
En strukturerad parameterkonverteringslista kan minska idrifttagningstiden och förhindra oavsiktlig utelämnande av viktiga inställningar.
Motor autotuning
Efter installationen kan en autotune eller motoridentifieringsrutin krävas beroende på valt styrläge.
Motorn måste vara i lämpligt skick innan proceduren påbörjas.
Testsekvens efter byte
- Verifiera ledningar:Kontrollera inkommande ström, motoranslutningar, styrledningar, jordning och kommunikationsanslutningar.
- Ange motordata:Matcha de konfigurerade värdena med den faktiska motorns märkskylt.
- Kontrollera kontrollläge:Bekräfta den driftstrategi som maskinen kräver.
- Testa vid låg hastighet:Bekräfta riktning, ström, vibration och grundläggande mekaniskt beteende.
- Testacceleration:Verifiera rampen och vridmomentresponsen under representativ belastning.
- Testa retardation:Bekräfta DC-länkens beteende och bromsprestanda.
- Testkommunikation:Verifiera PLC-kommandon, statusåterkoppling, larm och nätverksdata.
- Verifiera skyddet:Kontrollera konfigurerade gränser och felreaktioner enligt idrifttagningsproceduren.
Vad bör en professionell inverterspecifikation innehålla?
En professionell specifikation ger leverantören och ingenjörsteamet tillräckligt med information för att identifiera den korrekta produktkonfigurationen utan att förlita sig på antaganden.
| Specifikationsområde | Information att definiera | Varför det spelar roll |
|---|---|---|
| Ansökan | Transportör, pump, fläkt, mixer, förpackning, verktygsmaskin, etc. | Bestämmer styr- och belastningsegenskaper |
| Motortyp | Induktion, permanentmagnet, synkron eller definierad typ | Bestämmer kontrollkompatibilitet |
| Motorspänning | Märkmotorspänning | Säkerställer elektrisk kompatibilitet |
| Motorström | Märkström i ampere | Stöder exakta drivstorlekar |
| Motorkraft | Nominell kW eller HP | Ger en grundläggande storleksreferens |
| Hastighetsområde | Minsta, normala och maximala driftshastighet | Bestämmer kontrollkrav |
| Överbelastning | Erforderlig överbelastningsström och varaktighet | Matchar drivkapaciteten till maskindriften |
| Bromsning | Stopptid, tröghet, motstånd eller regenerativa krav | Bestämmer energihushållningsarkitekturen |
| Kommunikation | PLC-protokoll och nödvändiga data | Säkerställer automatiseringsintegration |
| Miljö | Temperatur, höjd, luftfuktighet, damm | Bestämmer installationens lämplighet |
| Skåp | Tillgängliga mått och kylmetod | Bekräftar fysisk installation |
| Säkerhet | Nödvändiga säkerhetsfunktioner och gränssnitt | Justerar drivfunktioner med maskinsäkerhet |
Börja med maskinapplikationen
Identifiera vad motorn driver och beskriv den mekaniska belastningen. Samma motorklassificering kan tjäna radikalt olika tillämpningar.
Tillhandahåll fullständig information om motorns namnskylt
Inkludera motorspänning, ström, frekvens, märkhastighet, effekt, anslutningsarrangemang och motortyp när det är tillgängligt.
Definiera arbetsområdet
Ange lägsta hastighet, normal hastighet, maxhastighet, startfrekvens, stoppfrekvens och hur lång tid maskinen tillbringar vid olika driftspunkter.
Definiera överbelastning och toppvridmoment
Om maskinen har tung start, stötbelastning eller korta perioder med förhöjt vridmoment, bör dessa förhållanden anges tydligt.
Definiera bromsning
Ange önskad stopptid, belastningströghet, bromsfrekvens och om applikationen kräver ett motstånd, regenerativt system eller mekanisk broms.
Definiera styrarkitektur
Ange om maskinen använder lokala kontroller, digital I/O, analoga referenser, PLC-kommunikation, industriellt Ethernet eller en rörelseplattform på högre nivå.
Definiera miljöförhållanden
Omgivningstemperatur, höljestemperatur, luftfuktighet, höjd över havet, damm och andra miljöfaktorer kan påverka det tillåtna driftsområdet.
Definiera fysiska begränsningar
För panelinstallation, tillhandahåll tillgänglig bredd, höjd, djup, kabeldragning, ventilationsutrymme och begränsningar för monteringshål.
Modellidentifiering är särskilt viktig för industrimärkta produkter
När du köper en etablerad växelriktare är den exakta modellkoden viktig. Små ändringar i ett modellsuffix kan motsvara olika spänningsklasser, klassificeringar, alternativ, kommunikationsgränssnitt eller hårdvarugenerationer.
Köpare bör därför tillhandahålla den fullständiga befintliga namnskylten eller produktkoden vid byte av en installerad enhet.
- Identifiera maskinen:Definiera den drivna utrustningen, driftscykeln och processkraven.
- Registrera motordata:Bekräfta effekt, ström, spänning, frekvens, hastighet och motortyp.
- Definiera belastningsbeteende:Identifiera konstant vridmoment, variabelt vridmoment, hög tröghet eller andra lastegenskaper.
- Definiera kontroll:Specificera hastighetsområde, kontrollläge, feedback och svarskrav.
- Definiera bromsning:Upprätta retardationstid och regenerativa förhållanden.
- Definiera kommunikation:Identifiera PLC-protokoll, gränssnitt och nödvändiga statusdata.
- Granska miljö:Bekräfta temperatur, höjd, damm, fuktighet och kylförhållanden.
- Granska fysisk passform:Bekräfta frekvensomriktarens dimensioner, montering, terminaler och kabelåtkomst.
- Bekräfta modell:Verifiera fullständigt artikelnummer, spänningsklass, strömstyrka och tillgängliga alternativ.
- Plan idrifttagning:Förbered motorparametrar, styrlogik, testprocedurer och säkerhetskopieringsinställningar.
Vad ska en köpare lämna när han begär en leverantörsoffert?
- Komplett motornamnskylt:Inkludera effekt, spänning, ström, frekvens och hastighet.
- Befintlig invertermodell:Ange det fullständiga modellnumret för ersättningsapplikationer.
- Maskinbeskrivning:Förklara applikationen och lastegenskaperna.
- Ingångsförsörjning:Ange matningsspänning, fas och frekvens.
- Kontrollkrav:Ange krav på lokal styrning, I/O, analog eller kommunikation.
- Bromsskick:Ange om snabbt stopp eller regenerativ drift krävs.
- Installationsskick:Ange skåpsmått och miljöinformation där det är relevant.
Denna informationsnivå gör det lättare för en leverantör att identifiera en tekniskt kompatibel produkt istället för att förlita sig på en generisk effektområdesrekommendation.
För ersättnings- och inköpsprojekt är noggrann modellidentifiering särskilt värdefull eftersom märkesvaror industriella automationsprodukter ofta finns i flera närbesläktade varianter.
Vanliga frågor
Vilken är huvudfunktionen hos en Lenze-växelriktare?
Dess primära roll är att reglera motordrift genom att kontrollera elektriska utgångsförhållanden såsom frekvens och spänning. Beroende på den specifika produktfamiljen kan växelriktaren även tillhandahålla rampkontroll, vridmomentkontroll, bromsfunktioner, diagnostik, kommunikation och automationsintegration.
Kan en växelriktare styra motorhastigheten?
Ja. Genom att justera utfrekvensen och motsvarande spänning enligt den valda styrstrategin kan en frekvensomriktare reglera motorhastigheten inom sitt specificerade driftområde.
Bör en växelriktare väljas efter motoreffekt eller ström?
Båda spelar roll, men märkmotorströmmen är särskilt viktig eftersom frekvensomriktarens slutsteg är konstruerade kring strömkapacitet. Applikationsöverbelastningskravet bör också beaktas eftersom maskiner med samma motoreffekt kan ställa mycket olika krav på frekvensomriktaren.
Vad är V/f-kontroll?
V/f-styrning upprätthåller ett definierat förhållande mellan utspänning och frekvens. Det är en relativt enkel styrmetod och kan vara lämplig för applikationer där grundläggande varvtalsreglering är tillräcklig.
Vad är sensorlös vektorkontroll?
Sensorlös vektorkontroll uppskattar motorbeteende och reglerar flöde och vridmoment utan att kräva en fysisk hastighetsgivare i många applikationer. Den kan ge förbättrad låghastighets- och dynamisk prestanda jämfört med grundläggande V/f-kontroll.
När är kodarfeedback användbar?
Encoderfeedback kan vara användbar när maskinen kräver hårdare hastighetsreglering, förbättrad dynamisk respons eller feedbackbaserad kontroll. Behovet beror på applikationen och kapaciteten hos den valda enhetsfamiljen.
Vad får en växelriktare att lösa ut på överspänning under stopp?
Snabb inbromsning av en last med hög tröghet kan returnera energi från motorn till frekvensomriktarens DC-länk, vilket gör att DC-länkspänningen stiger. En längre retardationsramp, bromsmotstånd, regenerativt system eller annan lämplig bromsmetod kan krävas beroende på applikationen.
Behöver varje applikation ett bromsmotstånd?
Nej. Behovet beror på belastningströghet, stopptid, arbetscykel, hastighet och regenerativ energi. Tillämpningar med låg tröghet och långsam retardation kanske inte kräver en, medan maskiner med hög tröghet eller ofta stannar kan kräva bromsutrustning.
Kan en inverter styra en pump?
Ja. Frekvensomriktare används vanligtvis med pumpar för att justera motorhastigheten enligt processkraven. Den exakta styrstrategin bör beakta pumptyp, flödesförhållanden, lägsta hastighet, motorkylning och processkontrollsystemet.
Kan en inverter styra en transportör?
Ja. Transportörapplikationer använder ofta drivningar för hastighetskontroll, jämn acceleration, kontrollerat stopp, körning framåt och bakåt och samordning med andra maskinsektioner.
Varför är motorström viktig när man väljer frekvensomriktare?
Frekvensomriktarens utgångskomponenter är designade för specifika strömnivåer. Två motorer med samma märkeffekt kan ha olika märkströmmar, så frekvensomriktaren bör matchas till den faktiska motorns märkskyltström och kravet på applikationsöverbelastning.
Kan en växelriktare driva en motor med låg hastighet kontinuerligt?
Det beror på motor och applikation. En standard självkyld motor kan förlora kylkapacitet vid låg hastighet. Om högt vridmoment krävs kontinuerligt vid låg hastighet, kan en oberoende kylfläkt eller annat motorkylningsarrangemang behövas.
Hur kommunicerar en växelriktare med en PLC?
Beroende på produkt och konfiguration kan kommunikation använda digital I/O, analoga signaler, fältbussnätverk eller industriellt Ethernet. Frekvensomriktaren kan utbyta kommandon, statusinformation, driftvärden, larm och diagnostiska data med PLC:n.
Kan en frekvensomriktare anslutas till ett HMI?
Ja. En HMI kan visa frekvensomriktarparametrar, drifttillstånd, larm och valda processvärden. Det kan också tillhandahålla auktoriserade parameter- och kommandofunktioner beroende på automationsarkitekturen.
Vilka miljöförhållanden bör kontrolleras?
Viktiga förhållanden inkluderar omgivningstemperatur, skåptemperatur, höjd, luftfuktighet, damm, oljedimma, vibrationer, ventilation och annan förorening. Dessa faktorer kan påverka frekvensomriktarens kapacitet och installationens lämplighet.
Varför spelar längden på motorkabeln någon roll?
Långa motorkablar ökar kabelkapacitansen och kan påverka utgångsvågformens beteende och isolationspåkänning. Den tillåtna kabellängden bör kontrolleras mot frekvensomriktarens tekniska dokumentation och eventuella erforderliga utgångsfilter eller reaktorer.
Kan en annan växelriktare ersätta en befintlig Lenze-drivenhet?
En ersättning från en annan produktfamilj kan vara möjlig, men den bör behandlas som en teknisk substitution snarare än ett direkt antagande om likvärdighet. Spänning, ström, styrläge, bromsning, dimensioner, terminaler, kommunikation, mjukvara, säkerhetsfunktioner och motorkompatibilitet måste alla jämföras.
Vad bör kontrolleras när du byter ut en befintlig enhet?
Kontrollera det fullständiga befintliga modellnumret, motordata, matningsspänning, strömmärke, skåpdimensioner, plintar, bromssystem, styrledningar, PLC-kommunikation, säkerhetsgränssnitt, kabellängd och befintliga parameterinställningar.
Vad är överbelastningsförmåga i en enhet?
Överbelastningsförmåga indikerar hur mycket ström frekvensomriktaren kan ge över dess kontinuerliga klassificering under en definierad varaktighet. Den exakta överbelastningsspecifikationen varierar beroende på produkt och applikationskategori, så den erforderliga maskinbelastningen måste jämföras med tillverkarens betyg.
Varför kan en frekvensomriktare överhettas även när motorn inte är fullastad?
Drivningstemperaturen beror på kopplingsförluster, omgivningstemperatur, kapslingsventilation, bärfrekvens, installationsavstånd och andra förhållanden. En frekvensomriktare kan arbeta nära en termisk gräns på grund av dålig kylning även när motorbelastningen är måttlig.
Kan samma drivning användas för både pumpar och transportörer?
Möjligen, om enheten stöder båda applikationerna och klassificeringarna är lämpliga. Styrstrategin, överbelastningskrav, broms- och belastningsegenskaper kan dock skilja sig väsentligt mellan en pump och transportör, så den exakta konfigurationen bör kontrolleras.
Vilken information ska en leverantör få för produktmatchning?
Användbar information inkluderar hela växelriktarmodellen, motornamnskyltdata, matningsspänning, applikationstyp, erforderligt varvtalsområde, överbelastningstillstånd, bromskrav, kommunikationsprotokoll, skåpsdimensioner och installationsmiljö.
Är en enhetsleverantör detsamma som en enhetstillverkare?
Nej. En leverantör eller distributör kan köpa, identifiera, matcha och tillhandahålla industriella drivenheter utan att vara den ursprungliga tillverkaren. För upphandlingsprojekt är leverantörens förmåga att identifiera rätt modell och konfiguration särskilt viktig.
Hur kan bättre växelriktarval förbättra industriell motorstyrning?
Industriell motorstyrning fungerar bäst när frekvensomriktaren behandlas som en del av hela maskinen snarare än som en isolerad elektrisk komponent. Motorn, mekanisk belastning, styrarkitektur, bromssystem, skåp, PLC, kommunikationsnätverk och skyddsanordningar påverkar alla den nödvändiga konfigurationen.
Det första steget är att förstå maskinen. En transportör, pump, fläkt, mixer, förpackningsmaskin, lindningssystem och verktygsmaskin kan alla kräva olika motorbeteende även när deras motorer har liknande nominell effekt.
Motordata utgör den elektriska grunden. Märkspänning, ström, frekvens, hastighet, motortyp och anslutning måste vara kända. Belastningsegenskaper lägg sedan till nästa lager: startmoment, kontinuerligt vridmoment, tröghet, acceleration, retardation, hastighetsområde och överbelastning.
Kontrollmetoden bör väljas bland dessa krav. Grundläggande V/f-styrning kan räcka för enkla tillämpningar, medan sensorlös eller vektorstyrning med sluten slinga kan ge bättre vridmoment och hastighetsprestanda när maskinen kräver det.
Bromsning kräver separat uppmärksamhet. Maskiner och lyftsystem med hög tröghet kan regenerera betydande energi under retardation. Den korrekta lösningen kan innebära en längre stoppramp, bromsmotstånd, regenerativt system eller mekanisk broms beroende på applikation.
Kommunikation har också blivit en central del av modern industriell drivintegration. Digital I/O, analoga signaler, fältbussnätverk och industriellt Ethernet kan ansluta frekvensomriktaren till en PLC och ett bredare automationssystem. Rätt protokoll och datakartläggning bör därför definieras före upphandling.
Miljödesign är lika viktigt. Omgivningstemperatur, skåpventilation, höjd över havet, damm, fuktighet, motorkabellängd, EMC och fysiska monteringsbegränsningar kan alla påverka framgångsrik drift.
Vid upphandling och bytesarbete förtjänar modellidentifiering särskild uppmärksamhet. En industriell frekvensomriktare av märket kan erbjudas i flera närbesläktade versioner med olika spänningsklasser, strömkapacitet, gränssnitt, dimensioner eller alternativ. Den fullständiga modellkoden bör därför verifieras innan produkten väljs.
Vid inköp av enlenze-inverterlösningen är det starkaste upphandlingssättet att först matcha den exakta modellen och applikationskraven, sedan verifiera motorkompatibilitet, kontrollfunktioner, kommunikation, bromsning, installationsförhållanden och dokumentation.
Behöver du hjälp med att matcha en Lenze Drive till din applikation?
Mao Huilevererar märkesvaror industriella automationsprodukter och stödjer modellidentifiering, applikationsmatchning, ersättningsförsörjning, kontroller av tekniska specifikationer och konfigurationsgranskning för motorstyrningsprojekt. För produktdetaljer och applikationskrav,kontakta oss.